Ort und Geschwindigkeit

Kurze Anleitung
[justify]Das Applet soll vermitteln, wie sich aus der Anschauung kleiner Ortsänderungen der Geschwindigkeitsbegriff ableiten lässt. Eine Punktmasse bewege sich auf einer gegebenen Bahn [math]r[/math] in Abhängigkeit von der Zeit [math]t[/math]. Für die Koordinaten [math]x\left(t\right)[/math] und [math]y\left(t\right)[/math] des Vektors [math]\vec{r}\left(t\right)=\binom{x\left(t\right)}{y\left(t\right)}[/math] ist bereits jeweils ein Beispiel vorgegeben. Der Anwender kann hier aber auch eigene Eingaben vornehmen. Das Intervall [math]\left[t_{min};t_{max}\right][/math] für die Zeit kann ebenfalls vorgegeben werden. Die Punktmasse befinde sich zur Zeit [math]t_a[/math] bei [math]A[/math]. Bewegt sie von [math]A[/math] nach [math]B[/math], soll die Zeit [math]\Delta t[/math] vergehen. Die beiden Zeiten können mit den Schiebereglern variiert werden. Die Regler sind so verknüpft, dass stets die Bedingung [math]t_{min}\le t+\Delta t\le t_{max}[/math] gilt. Mit den Kontrollkästchen können verschiedene Ansichten ausgewählt werden. Zum Nachvollziehen der Schritte ist es geraten, die Kontrollkästchen nacheinander von oben nach unten an- und abzuwählen. Zugehörige formale Beziehungen werden unterhalb der Kontrollkästchen entsprechend eingeblendet.[/justify]
Theoretische Betrachtungen
[justify]Aus der Schule oder aus Anwendungen kennen wir für die Geschwindigkeit die Beziehung [math]v=\frac{s}{t}[/math] oder besser [math]v=\frac{\Delta s}{\Delta t}[/math]. Dabei wird vorausgesetzt, dass [math]s[/math] geradlinig verläuft oder wenigstens die Länge einer gekrümmten Bahn entspricht. Weiterhin muss der Betrag der Geschwindigkeit über den gesamten Zeitraum konstant sein. Das ist eine erhebliche Einschränkung. Bestenfalls kann der Quotient als eine Durchschnittsgeschwindigkeit aufgefasst werden. Wir wollen daher eine bessere Definition für die Geschwindigkeit finden. Diese soll den Bewegungszustand eines Körpers, repräsentiert durch eine Punktmasse, für einen gegebenen Ort und eine gegebene Bahn zu einem bestimmten Zeitpunkt exakt in Betrag und Richtung beschreiben. Natürlich muss die bisherige Definition im Rahmen ihrer Einschränkungen gültig bleiben.[br][br]Den Weg zur Definition werde ich mit [color=#0000ff][b]markierten Hinweisen[/b][/color] auf das Applet versehen. Daher ist anzuraten, die Darstellung zu Beginn zurückzusetzen (Symbol oben rechts im Applet).[br][br]1. Schritt: Orte und Ortsvektoren:[br][br]Die Punkte, die auf der Bahnkurve liegen, werden durch ihre Koordinaten beschrieben. Zu jedem dieser Punkte gibt es einen Vektor, der den Ursprung auf den Punkt der Bahn abbildet. Solch ein Vektor heißt Ortsvektor. Er hat die schöne Eigenschaft, dass seine Koordinaten mit denen des Punktes übereinstimmen. Im Applet werden die Punkte [math]A[/math] und [math]B[/math] und ihre zugehörigen Ortsvektoren dargestellt. Verändern Sie die [color=#0000ff][b]Schieberegler[/b][/color] und beobachten Sie die Lageänderung der beiden Punkte, um die Bewegung der Punktmasse nachvollziehen zu können. Zunächst seien die Ortsvektoren der beiden Punkte mit [math]\vec a[/math] und [math]\vec b[/math] gekennzeichnet. Da die Orte zeitabhängig sind, werden sie später aber durch [math]\vec{a}=\vec{r}\left(t_a\right)[/math] und [math]\vec{b}=\vec{r}\left(t_a+\Delta t\right)[/math] beschrieben.[br][br][br]2. Schritt: Die Ortsänderung nach der Zeitspanne [math]\Delta t[/math]:[br][br]Schalten Sie für diesen Schritt das [color=#0000ff][b]Kontrollkästchen Verschiebungsvektoren[/b][/color] ein. Wir sehen nun zwei Vektorsummen: Nach [math]\Delta t[/math] wird sich die Punktmasse bei [math]\vec{r}\left(t_a+\Delta t\right)=\vec{r}\left(t_a\right)+\Delta\vec{r}[/math] befinden. Also ist die Ortsänderung [math]\Delta\vec{r}=\vec{a}-\vec{b}=\vec{r}\left(t_a+\Delta t\right)-\vec{r}\left(t_a\right)[/math]. Für ein leichteres Verständnis der nächsten Schritte zerlegen wir die Ortsänderung in die Summanden [math]\Delta\vec{x}=\binom{\Delta x}{0}=\Delta x\binom{1}{0}[/math] und [math]\Delta\vec{y}=\Delta y\binom{0}{1}[/math], so dass [math]\Delta\vec{r}=\Delta\vec{x}+\Delta\vec{y}[/math] ist. Um Platz zu sparen, benennt man in der Physik gern die Einheitsvektoren [math]\vec{i}:=\binom{1}{0}[/math] und [math]\vec{j}:=\binom{0}{1}[/math]. Im Raum sind das die Vektoren [math]\vec{i}=\left(\begin{matrix}1\\0\\0\end{matrix}\right)[/math], [math]\vec{j}=\left(\begin{matrix}0\\1\\0\end{matrix}\right)[/math] und [math]\vec{k}=\left(\begin{matrix}0\\0\\1\end{matrix}\right)[/math]. Wir können unsere Zerlegung somit auch als [math]\Delta\vec{r}=\Delta x\cdot\vec{i}+\Delta y\cdot\vec{j}[/math] schreiben.[br][br]3. Schritt: Die Durchschnittsgeschwindigkeit:[br][br]Schalten Sie jetzt am besten die Darstellung der [color=#0000ff][b]Ortsvektoren[/b][/color] ab und wählen [color=#0000ff][b]Gestreckte Verschiebungsvektoren [/b][/color]aus. Wenden wir uns nun der Geschwindigkeit zu: Im ersten Abschnitt habe ich die Durchschnittsgeschwindigkeit erwähnt. Diese ist der Quotient aus der Ortsänderung und der dabei verstrichenen Zeit. Bisher kennen wir die Berechnung der Geschwindigkeit nur in Verwendung von Skalaren. Daher stellen wir uns vor, wir hätten den Massepunkt nicht entlang der Bahn, sondern erst parallel zur x- und dann parallel zur y-Achse bewegt. Im Applet entspricht das genau der Zerlegung von [math]\Delta\vec{r}[/math] in [math]\Delta\vec{x}[/math] und [math]\Delta\vec{y}[/math]. Wir können somit einfach die Koordinaten [math]\Delta x[/math] und [math]\Delta y[/math] verwenden. Am nächsten der auf der Bahn zurückgelegten Strecke kommt die Länge [math]\Delta r=\sqrt{\Delta x^2+\Delta y^2}[/math] der Hypotenuse des so gebildeten Dreiecks. Man sieht, es ist auch einfach möglich, direkt die Koordinaten von [math]\Delta\vec{r}[/math] zu verwenden. [math]\Delta\vec{r}[/math] zeigt zudem in die Richtung, in die man hätte von [math]A[/math] aus zu [math]B[/math] auf gerader Linie wandern können. Dividieren wir nun die Koordinaten von [math]\Delta\vec{r}[/math] durch [math]\Delta t[/math]. Wir erhalten in der Darstellung neue Vektoren, die um den Faktor [math]\frac{1}{\Delta t}[/math]gegenüber den bisher betrachteten Vektoren gestreckt sind. Nach der Regel für die Multiplikation eines Vektors mit einem Skalar darf nun auch der Quotient [math]\frac{\Delta\vec{r}}{\Delta t}[/math] verwendet werden. Wir haben nun eine Möglichkeit gefunden, die Durchschnittsgeschwindigkeit für den direkten Weg von [math]A[/math] nach [math]B[/math] sowohl in ihrem Betrag als auch in ihrer Richtung anzugeben.[br][br][br]4. Schritt: Die Momentangeschwindigkeit am Punkt [math]A[/math]:[br][br]Bisher haben wir in unseren Betrachtungen zwei Orte [math]A[/math] und [math]B[/math] herangezogen. Uns interessiert aber nur die Geschwindigkeit im Punkt [math]A[/math] als eine momentane Angabe des Bewegungszustandes. Um zum Ziel zu gelangen, bedienen wir uns hier den Überlegungen zum Differenzenquotienten und seinem Grenzwert aus der Analysis. Wir bringen durch die Wahl einer möglichst kleinen Zeitspanne [math]\Delta t[/math] den Punkt [math]B[/math] sehr nahe an [math]A[/math] heran. Sie können im Applet dazu [color=#0000ff][b]alle Kontrollkästchen abwählen[/b][/color], den [color=#0000ff][b]Schieberegler[/b][/color] für [math]\Delta t[/math] weit nach links stellen und die Grafik so weit zoomen, dass die beiden Ortspunkte gerade noch sichtbar sind. Sie werden feststellen, dass die Bahn nicht mehr sichtbar gekrümmt ist. Außerdem kann man sich vorstellen, dass sich auch der Betrag der Geschwindigkeit für diesen kurzen Zeitraum kaum geändert haben wird. [color=#0000ff][b]Setzen Sie nun die Grafik zurück[/b][/color] und wählen nur noch [color=#0000ff][b]die beiden letzten Kontrollkästchen[/b][/color] aus. Wir können nun also davon ausgehen, dass die im 3. Schritt gefundene Durchschnittsgeschwindigkeit schon recht gut dem gesuchten Ergebnis entspricht. Für das exakte Ergebnis lassen wir nun die Zeitspanne [math]\Delta t[/math] gegen null streben. Für die Koordinaten der achsparallelen Komponenten erhalten wir die Grenzwerte [math]x'\left(t_a\right)[/math] und [math]y'\left(t_a\right)[/math]. Wir sehen, dass wir aus diesen beiden Grenzwerten den Vektor [math]\vec{v}'\left(t_a\right)[/math] bilden können. Das heißt also, die Ableitung eines Weges nach der Zeit geschieht, indem man die Ableitung der Koordinaten nach der Zeit bildet. [color=#0000ff][b]In der Grafik[/b][/color] können Sie den Grenzübergang nachvollziehen, indem sie den Regler für die Zeitspanne allmählich nach links bewegen und sehen, wie sich auch die Zahlenwerte aus Schritt 3 denen der berechneten Geschwindigkeit sowohl im Betrag als auch in der Richtung annähern. In der Physik verwenden wir zur Vereinfachung bei Ableitungen nach der Zeit die Bezeichnung[/justify][br][center][math]\fbox{\vec v=\dot\vec x}[/math],[/center][br][justify]wobei [math]\vec{x}[/math] ein allgemeiner Ortsvektor zu einem Punkt im Raum ist, im Applet wird [math]\vec{r}[/math] verwendet, um eine Verwechslung mit den Koordinaten zu vermeiden.[br][br]Die Lösung des Problems ist nun gefunden: man bildet bei gegebener Bahnkurve die Ableitungen für jede der Koordinaten nach der Zeit und erhält somit für jeden Punkt der Bahn die Geschwindigkeit sowohl in Betrag als auch der Richtung. Wir haben die Überlegungen in der Ebene durchgeführt. Die Erweiterung auf den dreidimensionalen Raum oder gar Räume höherer Dimension gilt analog.[br]Jetzt steht nur noch die Überprüfung der Forderung aus, dass die "alte" Definition in ihren Grenzen immer noch gültig ist. Geben Sie dazu als [color=#0000ff][b]Terme für die beiden Bahnkoordinaten[/b][/color] lineare Ausdrücke ein, z.B. [math]x(t)=5t[/math] und [math]y(t)=2t+1[/math]. Sie werden sehen, dass die Zahlenwerte aus Schritt 3 unabhängig von der Zeitspanne \Delta t immer gleich den Grenzwerten aus Schritt 4 sind. Sie können, eine gerade Kurve und ein konstanter Betrag der Geschwindigkeit vorausgesetzt, nach wie vor mit der Formel [math]v=\frac{\Delta s}{\Delta t}[/math] berechnet werden.[/justify]

Das Skalarprodukt in der Physik

Einleitung
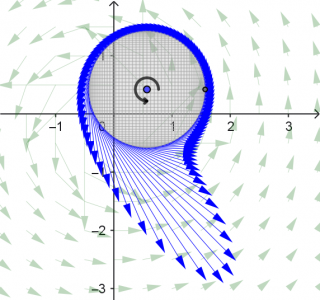
[justify]Im Verlauf eines Physikstudiums wird man feststellen, dass das aus der Schulmathematik bekannte Skalarprodukt eine weitaus größere Bedeutung hat, als zur Berechnung von Winkeln. Daher soll es hier am Beispiel der mechanischen Arbeit, die aus dem Physikunterricht der Mittelstufe bekannt ist, ein erstes Mal mit der Physik verknüpft werden.[br]Im Applet geht es darum, einen Körper mithilfe einer Kraft von einem Punkt im Raum (zur Vereinfachung in der Ebene) zu einem davon verschiedenen zu bewegen und zu bestimmen, welche Arbeit dafür verrichtet werden muss. Durch Eingaben verändert werden kann dabei der gewählte Weg [math]\vec{s}(t)=\binom{x(t)}{y(t)}[/math]. Für die Kraft habe ich hier ein Beispiel gewählt, das der Gegenkraft zur Gewichtkraft entsprechen könnte. Diese wirkt konstant in vertikaler Richtung. Man kann hier aber auch Beispiele wählen, bei denen die Kraft in Abhängigkeit vom Ort nicht konstant ist. Zur Orientierung habe ich die Ortsabhängigkeit der Kraft durch ein Feld von Vektorpfeilen (blassgrün) dargestellt. Auch zu finden sind die Pfeile der für die Betrachtung wesentlichen Vektoren. Sie werden in den theoretischen Betrachtungen näher beleuchtet. Anhand des Schiebereglers kann gewählt werden, wie weit die Bewegung unter Einwirkung der Kraft im gegebenen Zeitintervall erfolgt sein soll. Die Schrittweite [math]\Delta t[/math] gibt in diesem Zusammenhang an, wie weit im nächsten Bewegungsschritt der Körper verschoben werden soll. Da der gewählte Weg nicht geradlinig und linear mit [math]t[/math] verlaufen muss, ergibt sich damit eine gewisse Ungenauigkeit des Wegstücks [math]\Delta s[/math] gegenüber der differentiellen Größe [math]ds[/math]. Wählt man also [math]\Delta t[/math] kleiner, wird das Ergebnis näher an der differentiellen Beschreibung liegen, die Darstellung wird aber unübersichtlicher. Die Wahl wird also auf einen mittleren Wert fallen.[/justify]
Theoretische Überlegungen
[br]In der Schule wird die Arbeit als Produkt aus Kraft und dem unter Einwirkung dieser Kraft zurückgelegten Weg definiert. Dabei ist die Kraft konstant und wirkt stets in Richtung des Weges.[br][img]data:image/png;base64,iVBORw0KGgoAAAANSUhEUgAAASYAAAD5CAYAAACK25iUAAAAAXNSR0IArs4c6QAAAARnQU1BAACxjwv8YQUAAAAJcEhZcwAADsMAAA7DAcdvqGQAAA1+SURBVHhe7d0JcFX1GYbxiA7UGSQgYCAIgi0WZXQGy1qoibVYtQQCGDYhBVkGpIQlQAVlSUHWlB2xUUo2QQEhLJIJmGDZMiyBRMIuCbJGUZi0gIjA1zmn/WfoOYR6NVy+e3h+M+8M3HtOdCbDM3e/QQIAygQ5LwCAO40wAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQhzABUIcwAVCHMAFQ57aGaejQoVK1atX/O19dvnzZeREAD7mtYerXr58EBQVJaGio1KtXr9T54ttvv5WtW7c6LwbgIX4J065du5xX/Wh5eXkyf/58uXr1qvMqAB4RUGG6fv26pKSkyPDhw+X8+fPOqwF4RECF6eLFixIXFyddu3aVwsJC59UAPCKgwnT69Gnp3bu3REREyMaNG51XA/AIv4SpYsWKEhwc7FpYWJjzlFvKycmRtm3b2mGaNWuW82oAHuGXMNWuXVvq16/vWmRkpPOUW0pNTbWjZG3w4MH2XTsA3uOXMJXFXblr167J6NGjS8IUHR0thw8fdh4GwAMCJkwnT54seXzJmnVrKyMjw3kYAA8ImDBlZ2dLVFRUSZiszZ4923kYAA8ImDBZr1+6MUrW+vbt6zwMgAcETJhGjBjhCpP1DF1RUZHzUAAB7raGaezYsdKgQQPJz893XuWTS5cuSceOHV1hspaZmek8HECAu61hKiu5ubmuIJnNmzeP980BHqM+TNb745KSklxBMouNjZVz5845TwMQwNSHyXoR5fjx411BMuvSpYsUFBQ4TwMQwNSH6cb3x5W2rKws52kAApj6MFnP6Jn3x5W2mTNnOk8DEMDUhyk5OdkVIudiYmLkwoULzlMBBCjVYbLeHzdq1ChXiJzjfXOAt6gOk/WMXHFxsXzzzTf21q9fXxIj6wPjzOXWs3JXrlxxng4gQKkOk5P1JQQmTJMnT3ZeDcAjCBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1CBMAdQgTAHUIEwB1AipMmzd9KmGNnpBf/7K2DIx8VnIS4piHtvOdMbJpUn/ZOn2QFB8/4vz14y4SUGHKWL5YGlWvYK97o1qSPvgPzENb1aeVJD8fIinPh8i2+MHOXz/uIgEVpvQPU+TpkPvtMHV7KkQ+HtiaeWgrejSW5N9Vl9QXQiV75jDnrx93kYAKU8ZHS6RZ3WrSpM6D8lrEM3IiO4N5aLnJ0yStZzNZ3S9c8lLinb9+3EUCLkzNHw2RZvUekiFd28rFs6eZh1aQudy+5ZQ+pI189v4M568fdxHCxNSMMMEgTEzNCBMMwsTUjDDBIExMzQgTDMLE1IwwwSBMTM0IEwzCxNSMMMEgTEzNCBMMwsTUjDDBIExMzQgTDMLE1IwwwSBMTM0IEwzCxNSMMMEgTEzNCBMMwsTUjDDBIExMzQgTDMLE1IwwwSBMTM0IEwzCxNSMMMEgTEzNCBMMwsTUjDDBIExMzQgTDMLE1IwwwSBMTM0IEwzCxNSMMMEgTEzNCBMMwsTUjDDBIExMzQgTDMLE1IwwwSBMTM0IEwzC5MPee3uuPFyrlrwc2U62ZmbI2eNHJendBVK+fHnp92pP2bXlU/u4rHVrpGWLZjJyaIx8cXCv6+f8lB0/lC8Tx70h1apVldf69ZHpb02QaW/9RWJj/iQtmjWRPdmbXecEyggTDMLkw/715Ulp3rSJ/H3BvJLLzp86Jg9WqSwb1qSVXFa4L08+SFoo/yw64foZZbHt/8iUmiEh8uWxIyWXWf9vs6ZNloJ9ua7jA2WECQZh8nHPPRsmc+Knlvw9feUyqVP7YVmamlhy2eqlS6RgX57r3LKaFcYWzZraf7aC9NWxz+0/r1ySaofSeXygjDDBIEw+rnPH9jJu9Ov2n4/u3SMZqz6SsFYtZcGsv9qX7dm2STZvSHedV5br3qWTvDEy1v5zbvZmSftwseuYH7Kvjx+1756mLkyQhHmzJGP1Ctcx/hxhgkGYfNxrfXvLoP79pLjohKxe9oGcOXpI2rdtIxPHvWnfelmemiRfffGfWzClbf7MeBk+ZFCpmzHlLdc5ZkUFh6Rp419Jn57R9mNLnTq2l/WrV7qOM7vw1Sn7/8t5uTXrLmH/Pq/K18cLZNWHiyX5vXdcx/hzhAkGYfJxb/55hHTr/LL9QLf1D9u6rPcfe8iwQQNl0/p1snfHNtc5ZTnr1ljzJo3ls//+d1IW/k2O7f/MdZzZhrVpMnbUSDl/+gvXdXuyN8kTDRpIh7ZtZOHb86T4zHHXMf4cYYJBmHzc7OlT5LnwMFmakljyeM7rsUMk4qUXZfWyJa7jbzbruHfnzyl1Hy1Odp1jZt3aav3b8JJbQaePHnQdc+O2Za2XOdOnuqJz7mSh7N25TU4e2S+L3pkv4c+0ksx1q13n+3OECQZh8nHW3Z2f16trP/NmLps6IU5atWguhft/2APe+3O2y67NG0td/s5s1zlm0d26yKjhw1yX+zrrQfv+vXvZt6SsaI0eEWs/PuY8zp8jTDAIk4/L/HiVTIob+z+XWa9lSn739j4+8/nePTJtYpzUCq0pUR0iJSlhgesYX3Zg9w5JmDtLlqUmSWLC27Jq6WL78Sjncf4cYYJBmJiaESYYhImpGWGCQZiYmhEmGISJqRlhgkGYmJoRJhiEiakZYYJBmJiaESYYhImpGWGCQZiYmhEmGISJqRlhgkGYmJoRJhiEiakZYYJBmJiaESYYhImpGWGCQZiYmhEmGISJqRlhgkGYmJoRJhiEiakZYYJBmJiaESYYhImpGWGCQZiYmhEmGISJqRlhgkGYmJoRJhiEiakZYSpb33//vWRkZEhmZqacOnVKLl26JFevXnUephJhYmpGmMrWd999J1OnTpWIiAiJjIyUAQMGyNy5cyU9PV0OHTokV65ccZ6iBmFiakaYytaNYbpx7du3l65du0r//v1lxowZ9q2qw4cPy7lz5+TatWvOH3NHBFyYmtZ7SBo/Uk0GdHxBTh/Zxzy03LRFsrRPuCwf8HvZ9t4kKS4uZj9hZ8+elYkTJ7rCdLO98sorMmzYMDtUGzZskBMnTsjFixftu4N3QkCFac0HKVKjYnkJLl9OalWqIM3qVmceWpOHK0uj6uXl6ZD75TdP/sL1j4f5b9ZdP+sW1Zw5c2TdunVy8OBBv971C6gwrXw/USpXKGeHqU7wz8S6S8e8syZ1qkij6hXstXy8rusfC7sz69atm4wcOVIWLVpkP4juDwEVphOFR6Xdsy2lwSOhEvZUfXmxSUPmpTV+XFo/WU9aP/WoREW8JD169GA/Yd27d5cOHTq4QnOrtWvXTqKioiQ6OlrGjx8vK1eulNzcXDlz5oxfn9ELqDAB+OFKe/D7Zuvbt69MmTJFli1bJvn5+fbjS3cSYQI8qrQwde7cWQYOHCiTJk2ybxFZLx2wHiy3jr9+/brzx9wRhAnwKCs006dPl06dOknPnj0lLi5O0tLSJC8vT4qKitS8NOBmCBPgUdZjQjk5ObJv3747ftfMV4QJgDqECYA6hAmAOoQJgDqECYA6hAmAOoQJgDqECYA6hAmAOoQJgDqECYA6hAnwKOtjcXfu3Gm/kXfcuHH2FxEcOHBA9Zt3DcIEeJD1pl3rM7wfeOABuffee+Wee+6R++67T6pUqSITJkzw68fk/hiECfCgTz75xI5Qw4YNJTk5WdauXWt/fneNGjWkZs2asmPHDucpqhAmwIMSExPtW0rWJ1Nevny55PKNGzfKtGnT7I9C0YwwAR60e/duqVu3rn33LTQ0VNq0aWN/NdP27dvlwoULzsPVIUyAB1kfErdixQpp2rSpVK5cWcqVK2c/zmTdjbO+oMD6FEvNCBPgYdbduKysLPuLBqyP2A0JCZGgoCAJCwtzHqoKYQI8aM2aNfato5iYGPvv1pcMWJ8BXlBQII899phUrFhRzRcP3AxhAjyosLDQfkauUqVKEh8fbz8LZz3uNGbMGAkODpbw8HDnKaoQJsCjUlNT7ZcMWHfdbpx1i2nLli3Ow1UhTIBHWa/wtr4zzvrapl69etkvHUhISLC/VVfz3TgLYQKgDmECoA5hAqAOYQKgDmECoA5hAqAOYQKgDmECoA5hAqAOYQKgDmECoA5hAqAOYQKgDmECoA5hAqAOYQKgDmECoA5hAqAOYQKgDmECoM6/Ac+HytRYRFNYAAAAAElFTkSuQmCC[/img][img]data:image/png;base64,iVBORw0KGgoAAAANSUhEUgAAASYAAAD5CAYAAACK25iUAAAAAXNSR0IArs4c6QAAAARnQU1BAACxjwv8YQUAAAAJcEhZcwAADsMAAA7DAcdvqGQAAB4sSURBVHhe7d0HdBVl2gdwbLu6q6J7jqKsu2vf4u7q6h71fHtWPRYC0gIhEIiCSBEQg4Teg0AoIoSqRERDkRKalBTSIMSEhBASSCiBFAghoQRIA1Kf7zzvzdy9eSeJuTBz79zJ/3fOc1juncuYC/Pfecu8bysCADCYVvILAADOhmACAMNBMAGA4SCYAMBwEEwAYDgIJgAwHAQTABiObsHUSgfyOQDAnHS72OVQ0YJ8DgAwJ90udjlUtCCfAwDMSbeLXQ4VLcjnAABz0u1il0NFC/I5AMCcdLvY5VDRgnwOADAn3S52OVS0IJ8DAMxJt4tdDhUtyOcAAHPS7WKXQ0UL8jkAwJx0u9jlUNGCfA4AMCfdLnY5VLQgnwMAzEm3i10OFS3I5wAAc9LtYpdDRQvyOQDAnHS72OVQ0YJ8DgAwJ90udjlUtCCfAwDMSbeLXQ4VLcjnAABz0u1il0NFC/I5AMCcdLvY5VDRgnwOADAn3S52OVS0IJ8DAMxJt4tdDhUtyOcAAHPS7WKXQ0UL8jkAwJx0u9jlUNGCfA4AMCfdLnY5VLQgnwMAzEm3i10OFS3I5wAAc9LtYpdDRQvyOQDAnHS72OVQ0YJ8DgAwJ90udjlUtCCfAwDMSbeLXQ4VLcjnAABz0u1il0NFC/I5AMCcdLvY5VDRgnwOADAn3S52OVS0IJ8DAMxJt4tdDhUtyOcAAHPS7WKXQ0UL8jkAwJx0u9jlUNGCfA4AMCfdLnY5VLQgnwMAzEm3i10OFS3I5wAAc9LtYpdDRQvyOQDAnAx9sSOYAFomXOwAYDgIJgAwHAQTABgOggkADAfBBACGg2ACAMNxyWC6efOm/BIAmIjLBdONGzfo559/ll8GABNxuWBKS0ujZcuWUXV1tfwWAJiErsG0YMGCX6yIiAj5Y42qra2lNWvW0OjRo+nq1avy2wBgEroGEz9F8ks1ePBg+WONKi8vp+nTp1Pv3r0pJydHfhsATEL3YHrqqado3bp1jVZiYqL8sUadP3+eBgwYQJ07d6aYmBj5bQAwCd2D6ZVXXpFfvmWHDh2iLl26iGAKCAiQ3wYAk3CpYFq7dq0IJa4RI0aIph0AmI/LBFNNTQ1NnDjRGkx9+/alzMxM+TAAMAHdg+mJJ56gefPmNVipqanyRxp17tw5a/8Sl7u7O4WHh8uHAYAJ6B5MTdWKFSvkjzQqISGBPD09rcHEtWjRIvkwADAB3YPp6aefpo0bNzZYWVlZ8kcaxfOXbEOJa9CgQfJhAGACugeTVn1MY8aMUQUTj9AVFhbKhwKAi3OJYLp+/Tp5eHiogokrKipKPhwAXJxLBBN3ksuBpNTSpUvx3ByAyRg+mPj5uKCgIFUgKTVq1Ci6cuWK/DEAcGGGDyaeROnn56cKJKW8vLwoOztb/hgAuDBdg2nLli233Qdk+3xcYxUdHS1/DABcmK7BpIXk5GTr83GN1cKFC+WPAYALM3wwrV69WhVEcvn4+FBZWZn8UQBwUYYOJn4+bsKECaogkgvPzQGYi6GDiUfkiouLqaioSNSePXusYcQLximv86hcZWWl/HEAcFGGDiYZb0KgBNPs2bPltwHAJBBMAGA4CCYAMBwEEwAYDoIJAAwHwQQAhoNgAgDDQTABgOEgmMCqqqpKbPoQFhZGffr0oeHDh8uHADgEggmElJQUGjlypPheeRljXrLGnu3bAbSEYAKVXbt2IZjAqRBMoIJgAmdDMIEKggmcDcEEKggmcDYEE6ggmMDZEEyggmACZ0MwgQqCCZwNwQQqCCZwNgQTqCCYwNkQTKCCYAJnQzCBCoIJnA3BBPVUV1dTUFCQCCZvb2+qqKiQDwHQHYKpGfip+5s3b9KNGzesxRcsby/FeP87/r3t+3w8f84WbzElH2MUZ8+eFasJfPzxx/Tiiy/SvffeS3/605/Enn32rjLA3wt/H7bfGf9vfk0p+fvk7xBAgWBqBt7Pjjfe5LuI++67j3r16kVff/212M+O8VIhS5YsoZdfflkc87e//U3se7d3715reHEo8Z1Iu3bt6O6776Y33niD5s6dK53JeTgYrl+/Lu6YlP9m/pXDtby8XD68SaWlpeL7GDZsGN1zzz306KOPiu8vICDAWvPnzxerGbz00kt0xx13UHx8vPzHQAuGYGomvmDvv/9+evLJJ+nEiRPy24Kfn58IJv61IXyhr1ixgsaOHUsXLlywBoBZRUdH05133kk9evRoMNw4DFNTU+n555+nU6dOyW9DC4ZgssMf//hHeuKJJ+jIkSPyWwLfBXAwjR8/Xn5L4DAaMmQIlZSUyG+Z0pw5c8T30dTfVVlZGXXr1k3crQEoEEx24KYaN0vi4uLkt6iwsJA6dOggLsSBAwfKbwvffvstbd26VX7ZlPhusH379uL7OHjwoPy2FQeSvX1YYH4IJjtw/9BDDz1EoaGh9V7ni3D16tU0bdo0cSG6u7vXe59lZGTQ1KlTRUdvS8D9btxE4+9LHtlLSkoSfW6M75hWrVpV730ABJMdvLy8ROf3pk2b6r1+8uRJ0aHLFxwHE3ds2+LgmjFjBiUnJ9d73cyioqLod7/7nQhzW9yMHT16tHXEkr8bJaS0xiN/PHDBgwzcrOQAvHTpknwYGBCCyQ7c5ODO3JUrV9Z7nf/RZ2dniyF3DiYeabK9S+BA4ouDO9BbigULFtBdd90lvhsFN9v4780Ro5EcfJ988oloPivTMnjkb8CAAfKhYEAIJjsoTTXu5FYkJCSIZhyPMPHIkzJd4PLly+J9nlLAdwjXrl2z+ZOaj0e2Pv/8cxoxYoRdNW7cODp69Kj8xzmMh4cH/fa3v6WhQ4eK72vmzJnUr18/at26tbiL0duWLVvo3Xfftf49MA6qZ555pt5xYEwIJjssXrxYBM/EiRPF7zl0eL6S7YgST0zkf/y5ubni9zt27KB169ZZ3zcabkrZU83Bx7Vt25b+8pe/iJFIRXFxMb355pt2Tw3gOx6eA8Zha/vnNWXUqFH017/+lQ4fPmydwBkZGUk7d+6UDwUDQjDZgS8Onhw5aNAg8XseYQsPD693zO9//3v6wx/+IKYU5Ofniw5vIw+F79+/X8y7ak4tXbpUdFb/kuPHj4sA79Kli/wW+fj42D1dgpvJzz33nPgzt23bJr/doODgYDFx8ze/+Q395z//oSlTptCxY8fkw8CgEEx24CDif+jdu3cXd0QLFy5UjTjx4xxt2rQR/RmLFi1qcqjcCPiO4ptvvmlWbdiwoVkhGxgY2Oj8JR7RbO6dl4LPyc1B7h/Ky8uT324Q/71w/xI355599ln61a9+Jfr+eKACjA/BZAfuG3n44YfFqNvy5csb7MN5++23xRA5XxSzZs1SBZe9uBnD/VP2Fjeb9Brtagqfk+dx8SABj8w5GjfZeOSNH4thHGo8U3/SpEn0wAMPYGqCi0Aw2eHAgQPibohr2bJlDY6yeXp6iufDXn31VeuzdLcjNjZWNEMmT55sV/H0BG5SOVpBQQG99tpr4gHg06dPy2/rjp9P5L8f7ui2xX1TfMe0cePGeq+DMSGY7JCeni4eS+FRN+X/kWX8yAk397jp0xKlpaWJO0aev3T16lX5bd3xCOnf//532rx5c73XuQnJE185OMH4EEx2OHPmDP3rX/8SneCN4buVd955xykXpbNwnxFPleAm5FdffSX6l/jOkZtU3KRs6M5SL1lZWeIhae474/+eoqIicRfVv39/cccLrgHBZAfu7+EO8KbWUUpMTBR3Vi0JD8dv375ddFDzVAp+iJl/5d/z8jAXL16UP6Irnru0Zs0acX6e6Ml3Ty3lUSCzQDCBwJ3WHKo8U5snhPIsd19fXzGdwBmd6NCyIZhANMV44iHPbOfheG56ccf9F198IeYP8SM49g7xA9wOBBOIOVm88QD3B9niOyWes8Wd+fbO1ga4HQgmEEPovM5UQw+48nws7sy2fRgXQG8IJqAff/xRPOP3yCOPyG+JRzs4mLCYGzgSggnEKBZPGN29e7f8lliiRF5RAUBvCCZoFE8i5cdveKkSZbUEAEdAMEGjeLkWfrzD399ffgtAVwgmaBDPcuepAvycXlMTSgH0gGACFV4imLdU4lnTzVl/CUBrCCaoh58t46V8eXMF22fccNcEjoRgAitewJ8fQ+EpArYzvTmgvvvuu3rHAugJwQQCN9l4SgAvhievBsCrcLbUZVzAORBMIB494ZndvEFlr1696hX3NfFywc5YjRJaLgSTA/FdCT9zJt+RONuuXbvowQcfFBMpGyveWRfAURBMDsKhxE/v810IL6ZmpIXkeF3swsJCsbpjY4XVBcCREEwOcv78ebHtE/+38xKvS5YswVC8jdraGiotOEMJC0dR9GRvupKVIR8CLQiCyUF49w5+WJZDSQkn3t7JaM06Z6iprqLc2J0UPsqdVvz7DlrxSisRTtByIZgciJd35cc8unbtKn4G/pUXYWvOXm1mVFNVSRePJVPi0vEUPtqdNvd5SYQS154xHvLh0IIgmByM95njrcZ5tIt/Dg8PD1q7du1t7z/nSmprauh6USEdXb+Ioib1obDPO1HIZ+0p2OsfFPhvSzBFT/lQ/hi0IAgmJ+AdRTiceAtt/ll69Ogh7qRagqrrZZQTs432Tu9vCSSfDrT703a0Z0x3ipjQ03rHhGBq2RBMTlJSUiI6wJWfh++geKcRs945VVfcpIvpifTzvOGiLyl0xPsUMrwdhft2oYPfTKXLJw/T0R8XIZhAQDA5Ea93NH36dGufE08lCAkJMVWHODfbis9lU9raryhyQi9rs43vlPbPGUq5sbuoJD+Hyi+dp/QNSxBMICCYnIx3I/Hz87P+XF5eXuKxEDOoKC2mrIiN/+tHEs229yhyQk86vu1bKsnPFoGkFIIJFAgmA+ANIW3DiTvE4+LiXPbOqbriBp07EEH75wyj8FFdRbNt93A38b/TVn9JRZlpVHYxv14oIZjAFoLJIHg7bV5uROkQ79u3LyUkJIj5T66C5yNdyz1Bh7+fTXvGelDY5x0p5DM3Ch3RkeLnj6C8+DAqK8xTBRKCCWQIJgPhzSY5nJSfsV+/fnTo0CH5MEOqKL1Gx7cGUtSk3hQqmm3tLc22iV6UtWeDqtnWUCGYQIFgMhhe0nbkyJHWn7NPnz6UkZFh2GfVKstL6Gzcbto3cxCF+XamkBEdaPfwdhQxrgcdXR8gHi0pb6DZ1lAhmECBYDIYDiDekWTgwIHWZt3QoUMNF041lRV0JTuDkpZNFHOQQuuabWEjO1HCAl8qTI2j0sKzqvBpqhBMoEAwGdSxY8dEOCk/77BhwygrK0s+zCnKLxdQRvByihzfsy6QLM22vdM/ouyozVR6/owqdJpTCCZQIJgMiu+O+C5JWZGAi4OKNwpwlpslVyl3708UNdmbwkZ2tgz/D29HURO9KH3TMio+l9XsZltDhWACBYLJwHhELi0tjby9va0/95gxY0Q/lCNVV96kC0cPUOKS8bRndLe6WdvcbOssZm0Xpv1MZRcaH21rbiGYQIFgcgE8p8k2nMaNGycWdnOE0oKz4mHbcA6kulnb3GyLnTWYcvdub3A+0q0WggkUCCYXwM06/tmVcOJOcd7NhLda0svN4iLK3BUkNdvcxHSAzJA1VJx3WhUst1sIJlAgmFwEb60UExNDnp6e1u9g1qxZYta4lqpulNP5lFixkmSYb5e6WdvtxHpJKd/NEg/iyoGiVSGYQIFgcjG8AoFtOPHuJrxSwW2rraXS87mU8u0XdcP/3GxzE31J+2cPpfyDUU3O2taiEEygQDC5GO4Q37FjB/Xs2VN8D7wywYwZM8QaT7eKQ4Efqo2c4FX3sG3d8P8X/el0+Hoqyc9VhYgehWACBYLJBfF23Zs3b6bu3btb+5yWL19OxcXF8qFNqiwrofykKNrvP4TCfbtSqI+l2caztg8HzaWiU0dua/jf3kIwgQLB5KL4zonXC1fCie+cVqxY0eyF5q6cTqfkFdPqFm3rKDq2+S7pwKIxlJ8c49BAUgrBBAoEkwvjDvGgoCDr+uH869KlS8XrjSktyBWTIesN/w9vR7H+gyknZqsm85FutRBMoEAwuTjemy4wMNC6CiZvC7V+/XqxI4tVba1otuVEb6VY/yEUNrILhfp0EJ3bEWM96Njmry3NtgbCwpGFYAIFgskEuPk2d+5cazjxQnPBwcGWtZxqa+nSsWRKWjpRzEdSmm0cSknLJ4mHbeWAcFYhmECBYDIJvnMKCAiw2XnFg4ICv6aUVbPEHm2WtbY5kNpT7OwhdC4xgsrsfPpf70IwgQLBZCI8E3zevHnUsYMbvf36y/TWC0+Rf/fXaCcv/s8P207xphPbV9LV7GOqUDBCIZhAgWAykZrqajqdEEne//0nvf50G3rtqUfpzeceo7k9XqfkFVPp0okUKr/k+NG25haCCRQIJpMoOn2UkgOniwX/N33SjrxffZZee/IR+u8Lz5B7+3doR/CPqiAoyrNsm2SUQjCBAsHkymprxaJtJ3evpugpH1gftuW+pGBfTxrm5U4d3n2b3nd7j3p2d6e4iFAqvXDOEgIHE2jODD/KSk9VBYSzCsEECgSTi+IVB/ISwsXOtpbRNsusbe7cPrJ2vtjZNicjjQZ+1FcEE9cHvXvRgb2RdPpoCg3u3486dXCjFUsCVAHhrEIwgQLB5GK4H+nS8RRKWjqh7un/juJBWw4mXsitMC2+Xj/SydRk+mzIIGs49ejWlby9PK2/79rpfcpMS1aFhDMKwQQKBJOL4K22udl2dMNiMbr2v62221OMXz/K2but0TWSUhP205CB/a1hJBc36YrOOb+/CcEECgSTC6ipvEln9u+i2FmfiF1IQuu2SAr37UJHNywSz73JF7lt8SqTm9euVgWSUt27dqb4mD2qzzm6EEygQDAZWE1VJV3MOEhxoh/Jsmgbz0cKHdlJzNouyvzljmsOpbCftlCvHt1UgWRbvp8Nowu5p1Sfd2QhmECBYDKg2toa0Sw7sm6B2Mk2jPuRuNn2WXuKmzOMcmN3NmtnW6594bvpA6+eqiCSy71zR9q6fo3q844sBBMoEEwGw0vb5sRso5hp/eoWbetAuz9tJ1aVzNi8nIrPZqou6KaKpwVMGT+WOrZvpwojufp596aivOYFnh6FYAIFgskgaqqrKD8pkvbPGWYZ/vexNNs4nFKVRdsauJibU8UFZylq9w4a0O/DXwyolcuXUInOS+g2VggmUCCYnIwD6VruCUr9YbZYOVIM/3/WXvwaP38E5cWHUWnBre1sK9epI4coYJ4/eXZ3VwWSUh/27iXusuTPOqIQTKBAMDkRN9tO7lhFMVP7ikXbQnmt7eGWZtup0HVUfFb7zuhrBWdpf2RYvYmXcs33n0GlWMESnAjB5AQcSGfjw2jfjAHWZpsIpNHdRIf31ZzjqotW67p8NouCApeTl6eHKpg8u3Wl2D0hqs/oXQgmUCCYHKimqoKuZGdQ0rKJYuVIS7ONt9ruRAkLfKng8H7Nmm3NKe57SjsQR2NH+pB7p/frhdOoEcPF+/Jn9CwEEygQTA5y49plOrYtkKIm9bGstS12tm0nHr7N2rOBSs45bzTsYu4p2hD0HfWW7p4id/+kOlbPQjCBAsGks8ryEjoTu1MEEt8ZKYEUMb6HeLykufORHFFnTqTTzKmTxZwmDqahAz8Wr8nH6VUIJlAgmHRSU1lBF9IPiAdrxc62PGtbNNs608Gvp1Jh2s+672x7K3U5L5vCf9pCnw4eIFYfCPr2azF7XD5Oj0IwgQLBpDVeI+nSecrYtMwy/G+zRdLe6f0pO3ozlRpsre2G6syJo2J0bsiA/nTSQasPIJhAgWDSUEVZMWWGrFU12yLH96TMnT9Qybks1cVo9ErcF0U7gjeoXtejEEygQDBpgIf/C1JiKWGhr81W225i+P/QdzPpQnqiU3a21aK4Geeox1QQTKBAMN0GXkWSd649/L2/TbPNjUKGt6fYmQMp78AeKnXwkLsrF4IJFAimW3TjykUxaztyQq+6RdssD9tGT/1QNOdKz+eqLjxU04VgAgWCyU6V5aV0/mAMxfp/InYkUWZt8x3T4R9mU9Gpo1R20bLgP8q+QjCBAsHUTLxG0tXcE5SycoZl+P9zXmub10hyo/gFIyk/MVI06+SLDdX8QjCBAsHUDNxxfWxrIIWPdreutc3Ntn1fDKCsPRsdNs/H7IVgAgWCqQmVZcWUs3c77ff/xLIjCe/ZNtxNNNsygpdb1khCKGlWCCZQIJgaUFtTTZczUyn5m6mWQBLNNjcxLylxyTg6f2if6qJC3X4hmECBYLJVN/yfunqe6EeyNNvcxJykfTMH0tn4UEM+RmKWQjCBAsFUh5/+z4rYaFkjSSzaZhn+j5rsTce3BdLVnGOqCwmlbSGYQNHig4nXSLp0/JAYWQsf5W7d2ZbDKWnZJLF9Eob/HVMIJlC06GDitbYPr/IXgRTG/UjcbPv0PYr/aoSYtY2ObccWggkULTCYasVW26dC11L0ZO+6pW0to2281Xbmrh/qttpGKDm6EEygaFHBxDvb5idFUfxXn1tG28TOtm5i1I23SLp4zDHLe6AaLgQTKFpGMNXWijlHyYF+ljukumYbT5Q8EDCa8pP3qi4SlOMLwQQKUwcTP0bCzbb0TUstzTax1rZlq+29fh9RTvTWumab+iJBOb4QTKAwbTBV3bhOZ38OtdnZlhdts6yRdGTdQrqcmaa6MFDOLQQTKEwXTLXVVWLWdsLCUZZF2+qG/7k/KXHxOLqYkYRn2wxaCCZQmCiYaqkkL4uOrg8QayQpa21zKMXNHUa5+3YYakcSlLoQTKBw/WCqraWKshLK3fcT7fvi43rD/+Jh201LHbKzLer2C8GkraqqKgoPD6eoqCjKz8+n69evU3V1tXyYIbl2MNXWUkHKPor/aqQlkOqabXynlLJqFl3C8L9LFYJJWxUVFTR37lxxvbi7u9PQoUNpyZIlFBoaSidPnqTKykr5I4bhmsHUqRNN9h0u5h7xXZFl1nZ70Y8UP9+H8uJDHbrVNkqbQjBpyzaYbKtbt27Uu3dvGjJkCC1YsEDcVWVmZtKVK1eopqZG/mOcwrWCKS6OOrR3ozf+/SL1/e8/aMvQdrR58Du0aeBbtGXIe5S0JoByU+Ip/2Q6ygUrYeVsCniplaidY72ouLgYdRt16dIlmjlzpiqYGipvb2/y9fUVQRUREUF5eXlUXl4umoPO4FLBtCdkFz32wK/pwXta0eP3tqJ/tkaZtV5/9nHVxYNyXHHTj++oFi9eTCEhIXTixAmHNv1cKpg2f/8Ntb6nlQimtvep/zGjzFOvPd1GdbGgnFN9+vShsWPH0vfffy860R3BpYLpzKkT1PH/XqI/P/Eovf70o/TWsygz1tt/bkse779HH374Ieo26oMPPqDu3burgqap6tq1K3l6elLfvn3Jz8+Ptm3bRqmpqVRQUODQET2XCiYAaL7GOr8bqkGDBtGcOXMoODiY0tPTRf+SMyGYAEyqsWDq1asXffrpp+Tv7y/uiHjqAHeW8/G8u7QRIJgATIqD5ssvv6SePXvSRx99RNOnT6ft27dTWloaFRYWGmZqQEMQTAAmxX1Chw4dooyMDKc3zeyFYAIAw0EwAYDhIJgAwHAQTABgOAgmADAcBBMAGA6CCQAMB8EEAIaDYAIAw0EwAYDhIJgAwHAQTAAmxcviHjx4UDzIO23aNLERwfHjxw398K4CwQRgQvzQLq/h/cADD9Bdd91Fd9xxB91999308MMP04wZMxy6TO6tQDABmFBkZKQIoRdeeIFWr15Nu3btEut3P/bYY/T4449TUlKS/BFDQTABmNAPP/wg7pR4ZcqbN29aX4+JiaF58+aJpVCMDMEEYEIpKSn05JNPiuZb27ZtqVOnTmJrpsTERCorK5MPNxwEE4AJ8SJxW7dupVdffZUeeughuvPOO0U/EzfjeIMCXsXSyBBMACbGzbjo6Gix0QAvsdumTRtq1aoVvfnmm/KhhoJgAjChnTt3irsjHx8f8XveZIDXAM/Ozqbnn3+e7r//fkNPG0AwAZhQTk6OGJF78MEHaf78+WIUjvudpkyZQq1bt6a33npL/oihIJgATGrt2rViygA33WyL75ji4uLkww0FwQRgUtxU4z3jeNum/v37i6kDgYGBYlddo+wf1xgEEwAYDoIJAAwHwQQAhoNgAgDDQTABgOEgmADAcBBMAGA4CCYAMBwEEwAYDoIJAAwHwQQAhoNgAgDDQTABgOEgmADAcBBMAGA4CCYAMBwEEwAYDoIJAAwHwQQAhoNgAgDD+X8SlTi4e7I+YgAAAABJRU5ErkJggg==[/img][br]Das Skalarprodukt zur Berechnung der Arbeit:[br][br][table][tr][td][img]data:image/png;base64,iVBORw0KGgoAAAANSUhEUgAAAM4AAADhCAYAAACA5YonAAAAAXNSR0IArs4c6QAAAARnQU1BAACxjwv8YQUAAAAJcEhZcwAADsMAAA7DAcdvqGQAAEfGSURBVHhe7X0JlBRlkn/Pzh7/t7vv7c7bOXZu1BEd7xkVVHScy1s8EZBbRRRFPBBv3fG+UEQFRQdxEAUdRJD7Phto7m6ahgb6rLOrq7r6quq6MuP/IrIzuyqPqjy+r7qqd3/vxRMzq2kqM3/5xRcRv4gSsAJRhIR7N4AoqM84g5CChKsMEvXbFBO72tSfKjqkmqvpmrFGqrU+41ol/RXqjxQdhGgLCG1u9WHHSLW6Mq5Vwr1H/RHTqKhIwiefxOnPJeqT2SDGOyAVrlMfdoxUsDrzyyFx4p3qjxUV6FqFatSHHQOvS6JheyZxAlXqjxUdUuF6EFMJ9WFHoGvVuCPzWvkOqj9mClu2JGHu3DjEYtKL0BJxhA4/iCmJcawgREMa0hBxkl3qjxYVUq2NIMba1YcdI9V0WHOtUsHj6o8VHVLhWvUhx0gGtNfKzktm8+YkfPZZ5nNviTipFvZv0KR3v+bLEXGEpPqjRQUeDzO+uNTXiYjTwt4LyCfEZAyE1gb1YUcQokHNdaJrZfG+pLtn6TBPnGSMOXFSLbWaL0bWsIP9PirPQN+aNZLuPdprVb8NhFb2e4N8AokvxtjtadHlS6r2zMq1CpsnKG5PDx5MKe5ZOkwTBzduYrRFfdg2xEQUEo07NV+MDAMQRQyhwwdiV1h92AFESIVOaK+T/DB0+NU/UDwQBUj6ypm+KJGI6mukXKt2j/rjuti0KQltbVrCyDBNnGTTYfUhR8BNWqI+c5MrW9J7QP3xokLSdwCA4UYXAw1SQED/emFEqlghuWnsVmfcV2a9VpGg+kc0OHAgCXPmaN2zdJgjjijSZpc1MACAXwTDtgnXrh7iNFWqP1o0wO+UCh5TH3YOUSAC4WpG16qhtOdhYLq65RdCpBnERER92Bnka9XupZdwOolypTkwEPC3v8UhHjdebRCmiINvNLGL31stFTpGFw8vYjJwxPIGrpCA7iyPaJoMdHHxRUPXq81Fbg7P38cbqeajlMfjgcxr5ZZcwmRU/TEF6J7Nnh03lXozRRxcAXBJ5QF8Qxe7a5YOynMx9NfVEDubij5UL4MebBvhYbOgvWY092qMRNm/P7d7lo6cxEHCSJlpEzS0AczjiNGQ+nBxQkjZyhNYAY8EdG+B8oIc3UzJc8n93C5enIB583K7Z+nISRwqhTCxobKLPvUgRJrpLccLmHzG6FpfAaYjuEEUTAUdPv44DpMmdUHKoreYkzg8ggLp6EvEoaAAx8St0NkEQiSgPly04Hnv8WWPLzIjoHu2aFEcxo+35/bmJg6PCFE3cCONkY++At4ZfNpIixZfjQUKerA7eb0EREgFDmctD8PaMyyj6ew0756lIytxeFWsykBS9qWNLk83DYGFkH0FXANOqXjWvOPSpQl45504CA5iOFmJg/40twdbFKQ3aB9BMiiFPY3Q2lAPc+fMAcHm3cKQMwZS+gSEBCR5ejKxdhC7WtWHyT3bu1e/9swqshBHKvPgBXzIRI5Bh7wCo2lYrp4lAdDxzddQVVEBn3/+ufqUKeCDxu0llmdIOTt+9z6FBaM6uaFFixIwf7616JkRjImTSnCtgRKw7D5hnIwqJqDuI9teLX64ElqmPgxiMgm7du0i8ohZSKZBKgEJzz710aKFpL1x/tbXhZCCVOCIJgy9YUMS3nsvDklGsRtD4qTCDfzEZCK+odkW9vUmhHaf7huOIIoQfu5JaHnsEZBjnpWVlfDXv/4VUiZjoFg5LHQ0qQ8XKcScq7MTYF4IKyqU/+/+NbW15q61WegTRxRIyszrwUYflGcoMt+Qol36D0Ln6pUQHDMcws8+CfJuFFebo0ePwvz589Uf14WUEtD/+4sN+GCn0h5s1qDcUKpnWdmxIwluN/vnWJc4vCTSMoQ2D7+lOs8QE52Ge8FUkx+Cd4yC4MjboPWFZzXkKisry+22YRDF4O8vRqCLDhzvfXpSFd0zTHDajMdkhS5xaG/D88txJGW+QXs1PRGWKELbzHeJNGhtrzyvIQ7i0KFDWd02/Lv70vXiWS0gJqPkNuNl3r2bTfTMCLrE4dFkQgYV9nFOFOYTkipWS4iuPbvJRVOI88Yr6o8QcLWprq6Gw4d18g642rQ2ZA1zFxNYa2/UwO4/uA3A5Obnn2P0TP0JdtAQh3c9VIqxkrRX0f1g6yH8xKMKadDa39QnTjbg2xPzQ30FFE3TW51ZoDslsH5dnNwzgwWcGTTEwUoBbok2ESMqxd8DTAa6tBoRmShC+xfzM0hDxHlveubnckKKPlHEri+AJNL8ommpWBQ2LPdYkgY4gYY42OOMVzSNYuwcl+p8Azv0qCXSSY8bgneM1BCn47NPMz6XC+ivo1aF2xs6zxBTMa7RtDmzw/DEE1Gu7lk6tMQxcD1YQOhsLmq1YjpIp6QuGxEEaJ32moY0aJ3fLsn8bA5IkuKocX6oyCDiveeUF8RizTtGBSAR5/TC10EGcbC+h6ewKIn5Do7RunxCulaZq0F080YNYWSLbtyQ8dlc6EuRNARK4llLLtDr27UrCXNmt3EXEKqRQRxUeuKSygMkkfYfUh8uWlBkUFXi3/LIZA1hFOLs2pnx2WzAvmA85Rz5Bt37APuCXqw9++KLOMRasB2XtqiTJ3qIg6XYNvvqmoEYDfadaJoike7e6AoCtP91toYs6RarKFf/LYZAsVp6nWBVVRXle4oVQqfflPbfCtavT8IHH8QhkeCrGTOCQhzsYsO1YpVj4ivfIBFWmvYmUVsDwbG3a8iSbvET5jv3JGnKQc9qhlKEN954gwhUjGDpdmIVAJbRKMlNTq3LckEhDpVCcAoVIvoScShBnPZgh59/VkMUtSW9xtXTaqRatII1JM/cuXNh377iq5Jm2Tp561ZcaWK00iBQRcrzhW+EbuKIXEVlmBcy23q0GJDeWT+yaoWGJHomtJpzVUiiYKCVx7KcBQsWQEVF8eTC6N53sqvsdrmEtOSmSBMJeiPgRMTBJB5XiTRWInCSyeYd2H00TXsTWb8WWqY+BKG7RmvIotiooSDKr8gcIDl5Fp0SkmfatGlF47bhWBKnEml0hEpLk9DQoAo34748z9E0GUQckkhnuVmOgGUpfalsJHhcm48QUAYegI4PZ2pJM/I2CN09LvPzBsBoWsKDE8Oyu8zots2ZM6fw3TYhyWTjju7ZggVSICAdGEkT8hxNkyERh6EPqgY1sejUdz2KDjkk0ljIKZOl/b13oH32TAg9dD+EHrhX/VFdyL2hzaAY3DbJ7XS2/1i3TuqwqafclCTSOifygBJq3JZF9usUkkS6j1T3JrJLpIPjxyjESQ8GxMrNhfmtCtaQPG+99RY0NbHbQ7AEqYht5gVl98xQGoCejI5EOl8oobL1eIf6OBvgGxq18rxq3/IMaZSj/l6la09Zj2t273jDVSkb7FSlZxXB9SawoBdr+Wze+23bkrBwodY9k4Gty3jWvuVCSRJ9ak5N7kgi3Ye0N8nmI4YPQsvjjyjEie7Yrj6dE9K16jshe9x/2C3oxV7OuNLouWcy6LkyeInlAyU8bxaGoI3e0MUGdDeN9oKpUAhCd0oS6eC4kSB2WQ+00LBdXit/LwBJY1Uej2HmTz+Nw8MP526DxTKpagclPFnLk5T5BnZOEQyGEiWqDkNw5FAiTnpTDitgEX0qJNi59+vWJeDpp7ugqyu7+0l92Xo5L6iRFbACTSbr5bcCS2R7ENo+/kBx0zo++Vh9OjeEFDUw6TNAFbHFMpi1a6WQczb3TIakJO1deQo34pCSlKNEIa/AeiiDacXYZDA9Z5P0W2/iiJE6HtW9dtvtOoWk/ddfndXAfyIGAgyjZ2pgwImCDtlXJd7gQxyMqOAcz17+cqyA9VBGld1du3uiadit0zJITn6ASz5i4cKF+U+S0r0/ZPre79yZpHEbZlYaBM2N5VjlYhaciIOuh72ISuGhu/OkwUa3I81Niyz5Wn06J6Q5lXzqBDHPg+Q5eNBcHokFqNmLSTcN3bNc0TM1SG5RAD20uRAHs8Vml+pCBz0IWTbuuMrIxIkfsp7Fp1GOHBPESJ53331Xv/0UBwiRkLYkSQd79lhwz9JA98IgJZBPcCEO5jv6TBi6q81w/yF0dlABp0wcOz2JpACKObfGLpA8H330UV7cNiq6NOF2BoOCpZUGQSkBTquzVTAnjiSRtv7mLVTQMCeDhhlts2cppME/WwZJpPNTAIvk+fLLL2H//v3qU8xADUyyDHRCrFmTBI/H3opBU6QNXmL5BnPikJvGWCbba8BeYNQnQbsioEwgNOEOiTijhoIQtv6dSYTFcZSKGkie999/n5vbRjNKDXryYfQMO2zacc9kJGmKdGGAOXGkEhvtg1aMUEuk05Gsr1Na3LY8dD+INhp6UZFinv11DFHzctukUYv69x5Dzl9+6azDJqmUCwRsidPHOuvTS8DAX49uXN/jpr3xsvq0KfRWghhXno0bN6oPO4ZRz3F0z+bOtRY9U0OSSBeOPIUpcegN3culECyR7cFOj6Z1WWj9JEOMdXCcupx/0KBllUQa3bPNm525ZxKkvKDV2jeeYEocUkc6lMkWCqizvpGb5vMqpEF3zU5tGs305KW67QVIU6Qz8ytYQuPUPUNIKYHCiKbJYEcckkgXzubNKUhOblCtHPn67wpx2j+cqT6dG6kEJL0HDPcDRQfsCR7KvPczZsThvvtyF2yaAeYECyWaJoMdcVKxvuN60IxSzLbr3/R0iXRs6yb16ZwQ4+2QymM0jTfS5fG4+KIA7ZFH2Hke1C7LYK/ZW2BGHCrs45gBzyfoQchSrRwcN0IhTqrZ+oaVlIt5jqbxBGmJuiXSSBp0z4yUm5YhpwRM1r7lC2yIQxJp+zLZQgNtcg32al07ShXStDz6oPq0KUhuTWE9CLZBc2+kCeJr1iQoehaLsftuWFxbCEWdajAhjjRFWtt9slhhKJEWRWiZ0tNYvWu/9VyIJJHWD9sWCrC6AEfKmwHuPxKhBli/XiINawiovSnA8i0mxKE3QoH5oHZB9VAGuSiSSMuNB8ePATFi3TWlrj8miiB7E5gknTVrlqkkKc703L41Cq++GrMTXMyJbALC3gQT4hTql7MDfAkYVXYnDlcqRZ2tzz5hKwydrdK6kCDXtu3du1d9KgMrFzXC3/7GcE+TBtprFmhe0DFxpCnShe16WIFR7gbR9kFPp86Ozz9Tn84NDNsW6IOgByTP7Nmzdd023KujNdXw239gArq3JdJGcEwcjBDxnOJWSAiOHtYTTWuznldA0hRaPiIX0G3DwlB1VTVOQtu3z2FmMxvknnwFCofEEXulULE30FW2UyFN+JnH1adzQ27QV4R7QbXbhtGzefP4uGcyqNlLAUbTZDgjDrbP7TMS6ezo+PhDhTiRb79Rn84JehB0tDdiPAbxnVshvmNLdtu9w9aeihVkMdyiuTvgs0/0KypYQuqaqp8SKAQ4Io6A4wmLzPWwC8zZyMSJH7E+WkIkibQ2mpby+yEwoD8Ezj8lu/3hQhC7eldrv3/BHvh69j4QBHZ5GiOop9IVGhwRhzrZFFDFKi+kAgGFNFZm3aSDIo862W+ZOM3X/xFiZTsNLX4A3bzeWXESDfVw9PFXYOvEF8Dd5IaWzhauPaslibR2dS4k2CYOSaQxY/y/AG2z3lOI0z5/nvp0buBG10ArLxMnOOwG9SmLYP8gC52d0PHtUthwzUOw+8ax4A+6wd/qIwt1hLiRh1efOZawTRzSXxj0GmOBQim5F2MxCN17l0IcexLpJo1WRQYr4rCWc8SqqiA08S6Y/ttXYdrZL4BnyUKFNLIFO4JcyGOUgGYFFtfKNnF4l9gUSqV1sqFemSjd8vAkexJprE0zaPjBgjikjDT4+60iFWiCtmmvQnDsCFhw+bPw8pmvwfHHHgdfoEFDHDQebhvPZ0uIhpkUI9sjDmftDUZUzL51sAVtfOc2iG9eb2xb1pseXqtGdP0aZbVpm/a6+rQpZHsQevY4f9D+u7stsR/HGxoAiyw92bP7ZoAra2T1SgjeOQoCI4bC3//4DEwf8Bq4R9wCviP7NYRJN5ZuG1eJNI6KdO9moiS1RRyUSKeyTCZzBCEJCVeZNKbOBKi32bWXaqNQ6XZhf4gfsPdwhSbfpxAnVmF9TyfGOrOunmaiaqGxQ9Q/pgBJmajfpj5sCYn6eqXxCNrqq6bAi7+ZAa6hg8H9zusaougZK7ctFeAXcFKuFYNcmi3i0GRkTm1I0a3BL2e2RkkmTvNVgyC+b4++7d9LG12rSLpdysMUuudOEG1EtTA6lM01UFacwX/S/ru7LXEUR/ZpgcWiiYbtZHYgRqPQ/t50CI6RXFG0L//wHLx30ctQP+QmcE8aD76meg1JjMyp24ZV0Hq5LhZANW+icadEHAYJe+vEwc79KpksK2DpDn4xIo5JhaRCnBv+rD7lGJFvvu6Jpv31Q/Xp3MDVE92oLA+T7T0O3oemSul6ucrUZ7MCCRNds0r5bmjNI4fC/Mufh2kXvgluXGmGDgbPsq805MhlTtw2rEvDPQgPYOpEfrZYwAZxUiB06EeInALlygpxIsbuTTp4Eqc1TSLdtW2z+nROSFOks78A7BIH/175Wkkyb2toeXJqBnFWXfkozLr4BYU0rqemaEhh1uy6bdRVSLCeI8sFdJXla9VrxKGK1Syuh10IrQ0ZX86oI6QaPIkTvKN7PCEWdYasjx03o1OyRxwRku49PcTJ0XZWDxhWb3nqMWm1GTEEDt88XHLPkDgjbwHv4b0aQlgxy24b5rqwdbKVnzEBDAQkXWU9z5Zrl/ojtmCNOKIACQ5TpPHL4RdKJ44YM5cAU4hzxcUQW7dS1+z0BYhu2ayQBh8wO6CykRyJSTvEwb0AJgip+wtupHOQ0whCNApHbhsHJwbfoKw0ZDPMBQRymRW3jfKC7eyLOrGpZPpzZWd11oMl4lB3FpPRLitI9z8V4phUSZqJqkW3bVX/WE60PHCPQpxYuZ1omrkp0naIk/FWxj+bfDjVOPzQS7B95CPgeuT+HtLcf6eGAE4s2G7ObaNrZfMFYAScNKF+rlhNO7BEHCyFYO2DYsxe/eWIOCajdj1RtUshXn5A14QOa2IokkiPH0OkCU0YR7/DKiSJdO6fE2NdENu4BuK7dqhP6SLV0gKBgb+G8FNTIDTyJghc8CsIXHAqhG67FmIWBkhVPTsdSsdOBY+nFnyN1eB6dJIUEFj1jebhd2pm3DYzLxmrwO446ueKlejSEnFY/VIFQpLESuovl6jfbvrtw2OPEz9Urqw24acfszf3hkvkUVSIg4Rpe+15KjhN1NVBaOTNEBh0DiS92cP4YioFR555G3ZMeAr8YW/PAx5oYOai6Vk2t40kF61s5SkYwNI+V9tMT4vLBdPEwfoes9l8s8DqA/UXI2vcYdr94EGctvdnKMTpXPx39WlT4KJTSsUU4gTvGJFxjXAaXOD8X0FkyaKMH8mAKMLhh1+C0pFTMkmTJzNy23C1YSmRpj1zww7tc0X5QTaJe9PEIYk0w6JOMR4x/HJJ9271xw3Bmji4YU5PCArt1m8oJm9Zy8kxMUjl9t3Eaf9Iar1L84iQUKEgBAaeAa0v/4/6RxVsePgTKB0zFTzuWs1DnS/TuG3UcBCjaewCTjg1Qf1MKcTp7jjqFOaJY9RrzCao/MG9W/PFiDjUV9kcWBOna2dPw8HwC8+pT5sAhynSGFL1lXc3RpGI0/nVF5Lr1tYoTWLu6IDApedBy9OPqn8ahJQAf7tnBTw/eAn4emGlUVu628Z8ijRdq4OQaCjVPFdorF5o5oiDWeowG99QDYyeUVQNS0fq0TAvoe2qYgTWxOmYM1shTvTbJerTOUH+Opf9jQRlxfngXfp/fINieDrp9VKQoP2DGRmfFwUR1j0wB16/4pOCII1sstuGyUmzgSCrEDr95L1Iz1Y3cUxGa3PBFHFI9suIqXqg2rdUjL4U+qBWIiy42Y2XlUJ8t/UZNXpoeeQBhTiJ49Z7oJHrxOjm6EEmTvPVl0EqTRvUueAzCFx4KtW2pWPxYyth5rD54HLXaR7e3jZ025LY7IWRJEINvA/k4nbnvei5YlRAaoo45IMy+oVqSMN2redJeCDp9ymkCY4f60Aizc6lVUMhzu/Og+DQ66FryVfQPv01CFx0BrQ+M1X5N2NB6vLHl8I7o78BX4tH89AWgvmCtRCoL9MNGLAAKUkNmks6RU7i0CRhjlOksbRGKBCZbNt7PdG0jsVfq0/nBo4H8Zt3M+1AJk7bW69C598XEoGa/3wRRNatVT6DpFkz6ROYOXRewZIGzesuB6+/2jDa5hTUA5wTchKHt0RaGrbb+8AOMi33jZeIM2Y4ZfStIptEmhXSiWOExVNXEmlcrsJzz9LNU18G/lZp39XSaZznsQVsXWZSmmIHuYkTZl9io0BMZVVH5hNJV2OmRDpmXZdOCWKW0TQNehKgusQRBFj39GL4cOyXBb3SkIU94GnYnXEsW5LUKrgqSc0Qh2ebHiES4vpWsILI6hWKm4ZyAjvINmyXCbD3tAFxMEjS8vorUPfEY4VPGnTTPJXg9VZqjrNy26hinONLLCtxaP/B8cGmzv0FMvskNGmCQpxY5SH16ZygiCAnnZIMrBjHzT9GEZP1mZHHqqfegvJ7HgGfp0bzMBaiuY9vAl/IqAGIs5WHpAQWUhp2kJU4mI/gFWMnN41RpapTkOa+mzShiePVp01BzuzzAskI9FICgghVT78NO+9+Enyhnr5nBW0tLvDU7tAeTzMnbhteJzMFtk6QhTjoTzMu6kwDZsF1H4ReQGTRlwpx2v86W306N1AijQ3VOQLHlav7gYnJFFQ++CKUjp5SPKTBMHRzLXj9RzTH1WbXbUvhvpxTbkiGMXFSiayzYpyCBq4WSNPB1tde6nHTdpaqT+eE5Kbxu1bkeui0gEL3rHTEQ+B1FYd7JpunYQ/4Qo2a43pm2W3DinuOYWgZhsThJZEmoEwWlXhWLggn4LSADIl0i/XQu6RT4rcRpb1NupRc7HbPxj8B/iJaacjCbvAc32SpOtuK25avYbv6xBFFqXMKpwy4NGyXcwTKJCLr1ymkCb/0vPq0KdBezeSNtYP0kL2QSMGC4X+F7aOnZPRyLhbz+o+C13VAczyXmXXbsDI6l1ydBXSJgxsrnvkVVEfy9kFNQRQh/NjDCnHiFeYVlDLoWtHN4gQssE3ba84dvwxe/v0caGzoPWmAE0M3DYMD6uNmrMXEypOvhLoucaShPnxq0xD5+nK5QBLpu8dK0bR77rQssUZgDwbsxcAL6KbR6iwCfHrfanhx8NfgK8KVRjapWkB73KxlIw9uLXK142IFXeKwVnqmgzQlHFczK0hUH+1x02xLpDmvNuF6SEUjsHrSJ/A/130DvmZ7b+tCMF+wATyNztpOoRm5bbQv5xyGlqEhDkmkOYahpWG7hVHU2frONIU4nSuWqU+bAoU+OQH7cyeD1bB4yjL48JaPwdVYnO6ZbJ66MvA1HdMct2OalQcDTm6MPGoJxQMa4qBWnltRJw6QtdE8jwewl7RMGpRKp1qtkxlD0NxyUaIAjUuWwpy7l8Arty0DX7B4VxqysAfcxzfSfzXnbFo6edCTYdVPwAw0xDGaHMYEQjIvoUIz6NqxXSFO66svqk+bAiU9OZUMubZWwtCTl0nSgGZzOY9CNiyv8bqyjwuxY4qStM3D7V7oQUMcnq4HyWQZdjNxgo6PPlCIE1m6WH06J3h0/ZFRv2ovPHbRF3B8915wNRZXctPIvN7DVDGgPs7CMM+TxHlNnNInesggjojTqro4uWnd+Q6RY6LQCloemqQQJ3HCOgEw0SbG2G9E23fsAf/ke+Dg3xdpHpBiNnfNVvC38IkG+pprINCwWzdgwAsZxKFOKpxmy5NE2kL3Gp5IL+rEqgE705ylELH1KFw2tJTug82X3AqNW9eBp36n5gEpVvMF68FTu11znJV53QfBFzhhGG3jAYU4VA/lt15ObxYoUSgUN60tPZr2jQ2JNNZDMQ5yNK/ZCluuHAcNe3aB13OITP2AFKt5PRXga6rWHGdlnrqeSmsr5TlOoBCHv0TafOcansChSi33d2tvxo2AlN96cSapCxkm2tyrd8HaPz0A5fPXSQ9CbSnT6FNvm1rpydSw9k0VdNCEqjlAIQ6rnrq66E7kFQIyJNIP3U+9BqyCBgcz2KvhAOvKRXvgq18PgWPrNsKedX5w+XxMkoQFY2EveBqcVQtkM6/3EAUe1Md5u20KcXiGobHXWD5j7NnQ+e0SxU3DHtF2wKJkqL5egJnj18O8X4+FQ+t20QPmDfpgx9d1UFt9VPMgFKvhQ60nkWZjXvCc2Aw+g9o3nm4bEUca6sNRIo19CxiPB7EFUYTQA/cqxIlXVak/kRNiMupIe9PcLMDHH8dh2EXlMO2UR+HDR9aBL9xzs9FN27PKBQ2N2gehGM19fLOhRNqp4d9L0Tqdc7LxctuIOHwl0oLk2hQAMOwskwbHsNuBXYk09gncuTMJo0dHYcSgg/D7f1sJwy4/CIeOpd3olkZwVS0Hd5MPdixpAm/Il0GqojMTEmkn5gscB18gd54L3TaBcY5HIg7H2jR8yHjmhqwgsvjvCnHaP7YzRRobDmLXUWtvsNraFNx/fxfccEMExg8qhRu//zUMuawC5i9s0jwIXl8V/bmu1gfbFjbB0UN+zYNQLEYS6e7vw8M8jShRMJcbYu22lVAZDMMIkRoYFCgYifTLzyvEie2y3mtaTFiTSLe1ifDRR3EYOjQCgwdH4M5Ly+CWHy2GERfvhFFjg1Djyby53sZ9Gf9/vNoPezf4obZW+yAUg0kSaT5uGq5m7hNblIaGZoyl21ZCDzavJuH4hsakJ6N/rBOI8TgERw+TiDNqqC2JNBV0moimJZMAO3Yk4YYbokQYtFGXlcOV31sBwwfthmuvb4Gyg6qVBKNPdbs0NxtdtV3L/RQ4UJ8raAt7wX1svSWJtBXz+o5Q4lN9PJexcttKUPvPr1ogymzKr1PEa3r2N8HxY9SnzYEueO6XgNstwKhRPaRBu+ekz2DKKe/B1Vc1wehxQfCEMm8oNq/w1JVqbjRaeakfatL3QkVgVC1Qs01znJVh32kstVEfN2NdCef7+RKpDCb3w2AHVM/Fq+zeItpmvacQp+PLBerTGcAF8vDhFLzxRgKeey5B/z10KHd5TTAowAcfxOHGG3sIgzb6tBUw/JffwLVXeOHKq1tgzmcBzc30+g6D112hOY7mCfhg+2I/uLzac4VqGIL2+jnubxwEHQJtTRBLOFssSjALzgsFUy2ADdXlMPToYZDyGe9TsGxt+vQ4fPe7Efje9yLwi19E4T//MwIlJRH4y19iumVtGDHbuzcFw4dnEubG61rhgf7zYOwvF8C1V0qkuW9yUHMj0dx1peDLVi0Q9sHedX7wteicK0Cj3gI6x5kYurUOJQpNbX5IOJAhlPBabRAsEoUskPJ5qbwGidMyeSKV3RihsjIF//RPEZgwoQt8PhHa20XwekW4/PIoEcnlymTOiRMpGD8+ShGzdNKgvfHbaTC53yy4/s8uIg3all36UTKviQft8D4/HCrT//lCM0+9dr/GylglVZta/RBP2uutodHjsAIlVXlMXraByKqehupt06dlDVZs2pSE73wnAq+8krm6HDggwMyZCQiFMn82GhVh5sy4hjjTL3gNZv/2MbjuCrdCmmf+0qy5eWgUttUpG9GzfRv84PJrjxeSUQsoL68iVS+4a7aYbmiYy9q77A2e4kYcEnlx7JRjGlgt8ND9PWHo8uzSBr9fgJ/+VHLNLrwwAp99loDKSoFWHiNgzdlrr8Vob3PTdWGYfvZf4N0zH4XrrvQopBl6ewjcBpExT91Omk6mPq5njW4fbP+6qaBdNgwKYHBAfZyJYRCFwtA65yxaa9S6XF4GH+LgCO4gv/EgVpCoq1NIQ9UCepsUFWprBRg0SCIPGrpuP/lJFKZMiRk2wkEX7vbbI/DWOS/CrNMnweArGhTSoM2dn5nslA3rrFxVKzTHs9nRCh9UF2pitMUNbqzuVh9nZKi78TUd1xy3am1ReyuNDC7EoRHckbSWrb2I6LKlCnHaP3hffTorvF4BvvgiCU8+GYdTTolQwADrzNQ4flyAceOi8MZ5r8GMMx+D69PcM7R7J+kHBNDwQUC9ivp4Vgv7oGyVH9wF6LLhysli/2FkVDluUNRp1uy6Z+ngQhzs1GmnnosH0huqd5VuV5/WYN68OPTrF4Gqqsyl5fjxFPzjP0bgqqsiGavOiRMC3Dm6VXLPzngURg93wxPPBOHqa3uIs6lUf7VB87r22UoS1hz3w4HNhbfqeBr38asWwClulBuyfr1kc+KepYM9cUQBEt59WTfg+YR/1BBw3XY9ESfVnHu0HRZiont25ZVR2vjL+OqrBAUNMCQtw+cT4I47ovD2OS/AB6dPglG31sPugz5Kbr70ejOR5um/BLIWaupVC5i1A1sKjzju6rXcRHgYdHAShm5jRBoEc+JgO9hCCUNXzv8A1l16Oqy99DRYNOL3sPrAchobkQ1YLvPcczFyy37ykwhcd10XXHxxFP75nyNw0UVRCAYlMjU0SO7Z7acshydPfRNG3NoIW9NCzQ1+H7z3YQBczdobKBu6aU7CtvWNPihdUjjkwb0Hz/wNtc+16aaxcM/SwZw4vEdemEUiEYONw/4Iqwf1h1WD+sPUKX+CMTOGwPiZI2He5jlQH6iFZEr/34mLZVlZEm67rQsuuqgLLr+8Cz79NK7EFTAkPXliG0w4eT6M+/k8GDXMDXsqtDcrl3lc+2yXjci2b6Mf6uq0x3vDsG+aL8QpmuZAgs3KPUsHc+IUSrVAm98Fq644F1Zfcip8c/lpMO6la2D4tBtg5PSbYcyM2+Cu90fAa4ufhy6LldvxuAhTp3bBvf0XwqR+s+D2Wxpg1wHtzTJjnhrnnV+w+HN/gbhsnnp7D7YZ8wXrbBV1snTP0sGUOBhNKxTiHFq3CNYM6k/EWTv0D7Bi92L4nwWPw/BpgyUCvY0EGgKT50yAb3cv1s0gq8V9NTUCTJgQhbt+vQTG9FsIw29uhM077T20WF7jsfEg6BmW4tQ3aI/n1TC/wrFXAkkUAic0x7NZexe/rkpMiYPya6FAijqXThhMxFl1yamw6e2nlItZdnwnvLToWSINkmjU9FtoBXp2wWNQ11QDKWVuT2aDEQw53zG6FSb2/4JIM2qoC8oOam+WWfN6ysHnZ9MyqcHlg73r7RGYlVE0jVcLKOw7Xb3eUjSNh3uWDobEESHpr+BWaW0Ffk8NrL70NNrfbLr8LGhr8kASBXso404lIRLrhMrGCthZvZ3spb8/C6PfGULu2ze7vqK/Q4g0Uy84BEbPMBBwb/8F8MAvZ8Hwmxtg537tzbJi7mMbTKsXzdj+zdpj+TMvuE9YG09oxbAKwesyvzrzJg2CHXFEoWAaqh9Z+jlF0g5ccwk0/+Up9WkN3KFGmPLp/TBy+i0w9t2h8NHa9yHq2kMlQ3JyE6UB40/6DIbd1ACbSp293fFBcDPWqpyo1i8ADbQ3QWesEyLxCHR0tVNVcPr5cKQFInH5fAcE2jMlDxiFxBcNnsfPqv9+Ms5uGjZnNFvCw9M9Swcz4mBRZ6HMvdn67H1QduUFEBhxKwQX/A2W7V4Mlz/2G/j1nf8Nl009l1aVzlgHDH7hDzDwodNJFVjpqoAx7wyBEW/fBKPfuRXeXDgFDla2w52jw/Deb1+C+341B0be5oKd+7UPp1Xz+Y+Yrk0za9jYY8PcQIZSFEkSjWcGP2LJLtKj4Pn2aLtGSoyl9vJ5JEr6eXRjg+3aQlWvvxq8AedlMEZG2hsTuaF8rDQymBEHR2SLDvQNLLH6houhsTvp+eqro+GMu34M5z/wK3jr21dh6qf3w1l3/wye+3wqnHvvL2DiB+PIvYwlY/DuymlS8ODN62DI86PgnMu3wDvnPAd/O3ciDL+x3rF7Jhs1mbDgr5u1qgM+qDnRQ2xcYRCzVr8Dgx48C5bt+Yb+Hx+w5vZmcl0TqTjc9srVcOlDZ8HiHV/SeXypIHmSqQTEEl0w/JXr4OYX/kzubjwZ06xatHrazK/kMqwc9+RoAYWWT9IgmBAHR15I+5vex8Gt30LZFdJqc+LOYXDBPf3gqqcvhuZ2SbAngghbDm+E8+8/Bc4c/xNYvmcJHUd3BG/A/K1z4dqpo+CkC7+FqSc/DK+fOhGG3VgHG7c7X2nIsGUSYzdNNqyYPrit598ph2Ir6g/AOff8HF5YKLmtUXK7pCDOocZyOHvCz+CMu34Cd783sptMCWjpbKE/o2Zl4OTTYNKsO+jzSDR5RaLfib3Njm/W/FtYmdR3OvsUt3y5Z+lgQhxqqF4A0TR0K9Y9PAoOXf87Wm0+efgmcs9wz4JIJBMgdGcx754xAn4z8SSo9Z+gn2uNhOkmbNxZC6f+5it48qT74IWT74KBl22E7XvYrQ4kKebVUB0beyxrUty1YEeQvi+6a7+bch6MeuMm6TqkErRnQby19BUY+ODpMOrtm+GCB35FpEDC4L4Hsf3IFjjr7p/Cx93XEPdL6b+Tvg/PFlBpDdX1zGmVs10wIQ6NvCgARNpCsHbwRXDkhj9A89jbYeIL15GbtutYKZ1HcuDbFvHSwqfhd1POhbZIK/nu6LocPOqBUweuhKd+eS9M6zcSzvzNcli+xZzAzKzRuAtO0Se0qgN+MvwzyYOTcfp+I16/AS579Fza4yCZsGoCXbGhr1xDhFpfvoZW4DUHV9D1QbcM8fTnU+gaVjQcpNUaV6L03+dpwKAAv+/jzRJ0yLd7lg4GxBG5NjS0guaaKlj9u19D9Y1/guCkCXDv20Ppbbm/FoeqAm12FeJ8+TT8Yer5tA9ICUnYsrseTrt4DUw9eTK8dPKdcNZvlsFXK9mSBs1u2YhZw9Vmz9oedw1XCMS0JS/D2RN+TmF4GXg9Lnn4THh90fP04hg4+XR4+ctnlPNd8Sj86ekB8OenB5ArK4j4gsmMujmptctl1MDEQKLQG+5ZOhwTB920QglDr5v2GCU9Dw++HFpnvA3Pf/kkuWqLdkpdbTDcij46An32Cyf1J/fmyNEEnH/ZFnii3/3w4sl3wXkDVsKSDfo3zIlJEmn2f6/a0qumcZVF7KvZQyvKzFXTleu14+g2CpRsrFxHlRM3P/9nGP7qdcr5E/7j9DMvfvk0/b9eYABD0erfz8rcx/Ul0r3lnqXDMXFQIo3Bgd4G+uXL/3QWEWff1QOhq/wg7K/dQyvO7W8M7u5oIoVWPS1uuOCBU+mhWb59J4wZE4FRP/0I7v7Ri3DGecth6UaLwjKT5q7dQTVX6uOs7chBv9K0HcPHtGeJdcLvH/8t3Pjyn5TuLo98cj8MfOg0cr9wn/fcF1PhwgdOVSrIl+9dTMTZULGG/h9XZ/Xv4mahRt1cV2+6Z+lwRhycexMqjIbqJ8o2KLVpm2+5nCoE0Lef8O5IIs/jcx+AbUc2w+dbP4U/Pn4BDH/9evjV0PPggj/ugFv6rYHhP54LZ563AhYu57QiYMvW6nVc9zeyYd3a7jXyPqdJWWUf+fheGPBAfyITrkQXP3IG3P3+CKWz5abKdUSUv3ev0NMWvwTn33cKNDbX02dCHcZKVtZGDdVV0bTeds/S4Yw4qThNJysEHPr4LaU2bdsTE5S9THNbAO56Zzj85r6TyG07b2I/GDvtFli1rRp+etZ8uOGHM2DIz76FYTfVwjfr2O9pZCOJNLfOL5mGYekNnwSUhh6Yl0HM3zSH9jmHGw/Bgdq9tOlfuHWecg2RTLjnGTfjNgoejHrzZrjm2UEUlcNAgsZN42ik60nLDRWCe5YOR8TB0e6FIpFeOe4ahTh7v/yQwqqyS4JvS9zoRmMR+q/bk4QxY6Iw8VefwsP93ofbb/LB5p1aX5qlkXLRRPablWEbKSz+xD+HOqVm4+X1+4ksWEnxt40fwzkTfg5H3IfpnKxNmjhzLAx66EyoC9TAhZP7wwtfSfsbDF+rfwcvw8px9wnMDUmrc6G4Z+mwTxzsZOPem9fZ8kYINjXCqst/LYnWLjkVao9IIUyMAEnRoJ5/I/YIGDO2E4aeshKG/nwpjLrJD1tKw5ToU99AloYtoHiGbdWG4rbjR3vC0ui24ooy4MH+8Oz8R+HB2XfDpVPOpmMYesbrhJizdhacd28/+GTjbDjn3l9QghSBYXv17+BlPuzL5jpAfy4k9ywdtolDEmmecz0tEHLzu88pq823d16ruRG4+mAWvXSvD353xV645ccz4cYfzYJzL1wBX63iEwhIN0kizXn8umo1w9q1Q2U9/4+9knFlmfTRXXDlMxdR7d59s++QVuNElxIg2HuijPaEg1/8A1zx1EDaH+Fngh3aGjVeRgWjoUZoYyx3VsCgH4Zt4tDoQwsPt1WoRWRGSCbjsPn2KxXilC+dp7kRaLsqauDUgWvg2u//Fe760Utw2jnLYdFa6a3G23DujVOJdDbztbg1YVvc36DATf7/jpj05t50aD2cefdPyWXbVLmBjrVH2zJWpQsf7E/7wQc/HE/nMYma7/0NT/eMxVgb28RJV3pi44pRo+K6dscdcergHw6bZ7koJE03/Oho8sBqlEgP6g8r/3QO1B3X6jbW7qiGMwath0dPeQBu+eH7cPrZy2H+knLN53hZrrIRp0ZuoM7+Ccchyh125BUl1B6EAZNPoyBAR6xDipZ1hsDf6qdCV/zMI3PvI+LMXv2udI1jHZq/m5dhz4LWAK9mlhgFxvSJuZdyNtgjTjKWUS1QXp6ilkr//u8R+OUvM+1HP4pQW6Wf/SxCHf1zQ4RkoMq0BPv45uU9EulhfwRPILOn14otR+CMAcvhyZMnwiu/Gg3nXLAcFqzQkoubhT3gdfNb2TAvhHND1cfRMEBQXy/9mUZb6OTb0E3DkDV+Bt1Z9dAlXIXyGYYO+w7RNoAHxFg7JBq2AzCo4rdFnFSbO6OoUybOnXdGqVlfumG7Jex+iee///1IzpUH3waJ+m2mG7YvGXeV4qZh5UD6Tdh+sBpOHbgWnul3D7zdbxicdvZy+Gp15rhA3oYNJrw8JcVH14Krcon2XHciFE3+f3S3MKooAws51S4YJj9l8mAIWl1iw9NaIy2QcO9Ju7tsgRX8+GzhpECnsEecwJGM/Y1MnLvu0u8Yg3sxbLWEvcmyrjpCEpLu3RJxTMzaDHnqlNVm+e9Oh7rano3+6u1H4MxLN8BjJ0+GV04aC2ecvRTmLcnjSkPmpaQn9ofWnnNuSEokjatqmeYcGvZdO7DFuItoIRlGz6jZS5tHfZuZAPfk+FwRcXolOKAjkc5FHMQTT0hN/tas0e9lhhBaXcqXEzqb1Kc1qP72C2W1WTnmKuUmLNtUBWcOXAFPnnQ/FWyec/5ymP8tP3fJyGicH6cG5KiDcR1ZRcRxH12jOU8W9sHu1YVPHDl6hsl0FvsPDYQEJN17eojDAJaJI6CcVqW9MUOcoUO74F/+JQIVFfqRODEVV74YESeSu11t6XP3K8TZM/Mluglb9x+BUweug2f7TYDp/YZC/7OWw8KVxqXpPA272GBhp/o4C3PXbpdWGyTO8Y2a87LtXVfYxEmPniWbq5m4UWokm4+mPVu5+4ebgWXiJJsOa+beGBEHV0ScN3PffTEizfnnR6GzU2eZxMx1t/+pEMeEMG7FtecrxDmwYRGs2lZF7tnUkybDqyeNgTPOWgqfLs63e9Zj1KBPJ9rl1DAv5Dr8bQ9xdIohZdu/KX9hZKuWntwUE1FINR/NuL8sIMbaKCAgP1dJjyQxcQpLxCGJtFc7RVomTjYbMCAK9fUGq000TG+CdOJgBCQbqjZ9K+1vBvWHpVecA4tX7YMzBq6C63/wEdz545fh7N8sh3lL7Dfodmwtbkm0pj7u1HD+zJHVCmnQsoW7D24tTOKok5u4p2Xe7EVIAQ6HTn+ukk2V6k/ZgjXi4HjCqHYlkInTvz/Ozoxm2OzZMZozYwiVi6YQJ0cN3KbJI5TV5vNHp8KpA9bC7T98C+76wavQ/8wVMH8ZX8FYLiNJMYeiTiUgkE6chjLN52Qr31F4xNFLbvIQQ+JeXP1cpYJsqvktEUdobVAfIhi5amaAF0z95Yg4WcYgdrWHYf2Nl9Bq88n5l8HZ5y6Bq380B276wSw4/dfL4JNF+Q8EqI1WgTC7hoNocs5GTRysTFB/VrZDBsN6e8uMas9Yl2+JqSQkXGWa54qVzN88cbJob+wSh/xPHdIkGkrxm6s/Tlr5RYsWwUOT7oPBP/keTDzpJPj9D96DG3/4Adz8o1lw9nnLYO7Xxg9RPo3HuAtP7TYNaYg4WRKslbsLhzhq90wGdU2NMJSn4LPadFj7XOHeuZWNWtk0cUSUSGN9mg5sEQerqz17NV+MrHGX+tMQi8Xg9NNPh5KS/4aSkrFQUjIRSkr6wz+WXAtjfvg89D9jOXy6hJ/+3YqRRNrqeMIc5gvUgKtyqYY0RJwsvwtHvHuC+avKNjI990xGKqANODmBGO/ICAhkEKfDr/64LZgmDvqGRjF2O8SRElL6X04v8vHmm2/CP/zDACgpOZ4WdGiCkpK58G//ei6892nupnX5MszdMA1D44DdIys1hFGI4zMW4GHHm96eFWrknhGEBKRYDloWUpBwG7yQKc0RVP+ELZgkjlQcZwTLxBFFygWh60dRD9XbIemXNCAykskk/Nd//QBKStZponUlJSegpOQ/YOkq/bKTvBtGvXCcH0vtDTYxdJeDp2YLuLuTnumWbUoAltw0erTH82W5JqHh6qDOCzpCKgFChxeSgSMZSU/ZxBz/HrMwRxysFjCRybcLrBhItTZC0rOPSJQKVGWcb2xshJKS/wclJeU6xGmGkpJ+MGPWDM1N6w2zNUXaioUawVX1LVVEUy7n8FKNNj/dqHGHW3s8H5bNPZORwoATg6JLXYgpSDUfgVSoBhKNO8jDEbsl9U5hijgYicgVHrYNjLX7yrvrh0TKFalzOBgU+OlPfwklJZ/oEKcaSkr+HdZsWq25cb1hGC7mVZuGhnM2vb7uhiJhj+QSZvl9vbXiZHXPZIgpqXUyg9oxPWASHV/IBFGQnmFGlQm5iUObeJwinSUX4wDSsN3sMXyUOw8Y8AF85zv/ASUl29NIUwclJS/DkGG3g7eFfYbejrmxNo1jJxur4zR6Y49jijQUcApTpT0vkDSF0zzanMRBH5SWU07IJR9wuwUYNiwKF10UgR/84EH4h3/4JygpwSDBVfDd7/4rnHnmMHhzuh+83R1detNQ5cmzsyVatmSnnmFUDWXU6uO8zIx7JoOeK4GTm8YpqSojJ3GovJ8TaxHZBGuNjagsjcIFF0TgwgsjMGRIFNaurYC3334bnn32Wdi1a5cyIXrGzPyJrYyMpi5znBODexmr+aF85nHMrjQyWCUj9YC1b0J7bmmKXeQkTrYH2ykwvC2E9VczdM9uvz1KhDn//AgMHx6Fo0eN/dOt2xLwzvtBcDVrb2i+jHdDDhoga7ETaL4qB6ySBitDUjm8DSfA1Uy9V2aJrMShL4el3pwgtLtpkpsaHo9AREH3DImDf3a5cu+xDh5MwdvvNufVNekxL6042uPszM5cnfJS7THWZsU9k5EK1/J7sDGXo5MLZImsxMEiOaYx9nSglECJpvUA9zRq9+zYsdykQeBftXt3EraX5d9toynSWfIpTg0jdV6P9fa8BzhXR1tdaQgYcOIYTSOJQiu/1QyRlTiU0eUUTcN9kzowUFMjuWeDBknuGQYFqqqM3TMjoGYetfPqm8zPJIl0trCwU6Mwd8A4X2Nk+zbyI44t0pCLHtOoiFmCymo47ssRWYgj9sTAOUDobM5YqnGlQZds8OAIGf4Zj9kFtjnSG/TKw0gizTOaFkZirrclikuflcPS7LhnMrCo06h8iwUomsbrhd8NQ+Kg7oabm4ZlNLiadWeMZfdMJs1tt0Whutr5F0fy5GPl8eIU6cAJzXFWRgNkbYjivCEv7F7DXjptd6WRQUpPRolINTDJyUNJqoYhcdAHzaaJcQJ829D+pts9GzmyhzRjx0bh+HHnpJGRD7fNU19mazUwayiIw+Yc6uO5rLbWB+Wshv52m1PSUCcbVUkVS2AIGuUqvKFPnFRcebB5gKa4dYUpUpbuniGBwmF2pJHB123zdnfWVx9nZ1aTnrJV7fND9SF2xHHinsnAvKCZfhJ2gY058gFd4qCLhjJpXsDcEMqpR4/uIc2tt6J7xmf5RvBy22hOJa8p0t1toOy2mML9TSOjAk+nK40MKenJJ5qG4Bl0SIcucXgGBbCw7/j+Ghgxooc0OKuGpXtmhERCgHdnhZgmSclN4xlN8xyyNzc0LPWO1hy3YaxIIw1a5lctQErSPA060yGOyFZYpIKnphnuHXUMLrusxz0LhfiTRgaudFhh4A5qHxA7xnOKNJbvuGvtCfRoWsEG524aC/dMBorIMJrKC0lSkvKrfUuHhjjofxpJpJ0Ce6xNvbscBl7YSsnNW27B5CY/98wIuLfClUf9kFg1XxAl0vzcNBy2a7U2TTYc2165xxlx2K00ErA1E7eAE+7LGbV+MgMNcbJJpJ2gtlaAkSM64MpLjlFVAO5veO5pcqGyMuXYbcNONkwl0unW0giuo2so1K05Z8JOVPvgxDH7xGFNGkxIGjV7YQHsycathEcHWuJwKMXGKmesCLjk4jYYdFGQcjb5dM+MgDVxtt02kkiv0x5nZOimed0VlFxVnzNju1fZF7CxdM9kYH4FG77wAs6j5V0tkI5M4ggpU1MCrKCpSaTVBVeZPw+qg+FDQr3inhkBk6923DbU3njd/IZTeahXmj1BHBa5bpjbM1TKijFfabpBg5Y5uWk05YJjbkgPGcTBpnAsxrzJqKhIwbBhESLNgAva4am7S+FYdf7eCmZReVhy26ysPEga9fhAduZ1VMJTW+uH/Zutu2m8SMO9qBM7zHIu6lQjjTgiJNy7mdX41NUJVNksSwPuHN0EoXp+2h6nwJXn0/nmq6qp0TkniTS6adKUau05M1a13w8ui3JpHu6ZDAo4cdTeCKgZ02lgyRMKcXClSbWyaUMaCPS4ZwMGRODmm6NwdE9d3r+cVZhNkvKWSGNfASdBB6sTCritNN2g1slcJdL5fyErxBE6mkBMOvdBDx1KwfDhUo7mmmukPA1Gz3gmvljCTG2bByXSTfwk0tnGduQyd5O1mTi8SYPgee8libRXfZg7FOKwiKbhGA+sbJYrAjB6FghgW54oV305a1BtW4dxbRtVC+gcZ2I4bNdBXzaUSlcfNrfitEX5F0Ni3aPAuKF6OlKtddRQJt8g4pBEOkunTjNobhapdEYmDSY35TwNast5ShR4IJvbZrVFkxXzuA7aV5KGfbBreRNVDWjOqSwfKw2CAk68qpWxJx/uyznWvhmBiIOVAnraf7NId8/QsA5NaayBEmmc4sYposITem4b1o35/Ec1DyITwynSmBuyOR4EqwUqTDTnyBdppHtfySzgpIaYRDeNT5VLLhBxpFJsew82Rs+GDs10z5qb0y4USaTzU7HKA7LbJvdtcx9bT1l99cPIwrCDjbvGXm0aWkWpH+rqtMfTLS/uWTekTjb87j2RhlduKAeIOJR1tYFQyNg9k0GThHkt1XmC3495nqBU4u8gTJzLqAraZm7IE/DBpnmBrG5a3laabmBRJ7fWyfjcYgkPp9UsF0qwe7udUgis9cLkJuZprrtO5Z6lIRU4AiLHUGS+UFqahLffagSXl59Emobt6hw3Y9WVkqmPy5Zv0iAom8+pDAabp/NsXZYLJSSRTsbUx7MCCzYxejZwoJTc1Lhn3SCJtPeA+nDRYvfmRnhrRgAaA9oH06lhFYI7yxDcXJatm00+3TMZ+EzhS5MXcJRHPos61SDiWEFLi+SeYXITiYPJTbV7JgMl0sXupikQBUj4DkF5eRLeftd8hYFZw74CdiUKNTU+OLBFnzi9sdIghE6/o4BTLqSCx9SH8ooSMWLeTUP3DKNn2PMMiZOrLS2L3FChgERY3QWw6LZNfy8EHoYdQ0ke3WIvmrZ7tR9cXu3xjl4iDYL1MNwMiALX9rlmoJEVGAGjZ+nuGZbUoDDNEPjlOGaM8w0cTpTur+/dm4S3ZgSZuW12laRYKVChM5K9N9yzHqBEml8ZDA45Q5l0b8IUcVpbM90zDASgxiYb6A3dSzF2HlC/BDAthfkrFm6bt+mYvb4CrT7YsdQPDa7MY73lnsmgQcscJ/ilApW9HnDKSRw99wxXn1zAiIeYJ/03b9BUBQOdUumOJOzc06J5oK0YDdu1OIUArbbGB/tUfQU6enHDLAO1/zxUxAiSSDfnV3ujh6zEQYJg/+bLL+9xz5qacpOG3LRe3ryxBOYLsumUctW2ZTWUSFet0B43YXvXZ5Kmd92zbqBEOshRIh1royl+vQ1D4rS19SQ3r79ecs/MjNpAYFGnndxQQQLroSjymL2yQgTj2rZsRhJpr/G4dSM7esgPFTt7iNPb7pkMWp0ZjUTXAxULc8oNWYEucQ4fzqw9w1UHczdmwXXYbp5BvYhNlq1jbVu4U99tqzXQ/3tRIm1VEBf2QdnKJmUOUEcs/9XBRsCefGLKWl7QNFAiTZ1ssr/E8gENcZAgSJT02jNT7pkMMQUJ7/6iLOrUA+qUrIiwRFHQuG079/vh+ZebdXoAeG2V8Bzc7oeaE9Kf27oKwD2TgUWdmPDmVAZDrZPb+dW+WUEGcdrbM2vPrLhnMtAH5TlsN99INR+x/CCku23l1T4YPiIE11zfogld00xPi9oeLOIsW+UnEhaKeyZDjLVyza9QSsDiveAFhTg4wOn223vcM8zZ4CQBqyBteQH4oCxAbppNnRK6bXsOtMDQ4SG48uoWsnHjg9DY1EMCT+MeaxLpMCY7Jb1NIblnMujec6xWVqcEehNEHDl6lu6e+XzWSYPgmfjKN6RRjvZcIRy/OHpMBK66plUhDtpXaf2c3RZn3pSX+qG60l8Y0TMd8Lz3+BLrDYm0EUoiEck9w5Cz7J7ZnYRGb2iOoch8w+6DgP2pcc6P/CK6Oo08g2/qCR7geEI1OYys0SvN8yw090wGaW84uug0bLcXJNJGKEH3DJObmKex657JwIGl2Iq0r8BOvRWG8e+4o4c0FM5H8lzbQ54XXm0Gj+uAaYm0y+eD7YubINxWOA+OGjQende9x5QABR0KJ+BUgu2bZGmAXfeMgBEV/yH10aIFCvCcVPe+/noMbr21hzxosts2+MYQHCzdZEoiTVMH1vmhpbUw3TOCfO85bdyp2UsBuWmIEhSiYRmN1eiZBlgt0Idq05Ke/Y5KhvDliPV8ODArnTzktl3VDENuNldic3CbH+qPFDBpyE1LcI2mCW0ey5ox3ijBbpsnTjgkDb2hcYp0Yd9gs5C6/rDbq61alYRx47qrMHDluSoAV14VhC+/Me5/hu7ZrqXNUFtRuO6ZDFyZeZbBkNKT02pmFyWO3DMF3d1MHLyhCwlUD8XYX8cc2UsvxeC22yJw/VXNcNU1YRg+MgQndEYNept9sG9dEBJdAggsbg9ncJVIJzrz3lDdDDSVA3aAbXqSfn7DdvMNagXM6UFoqIvBg/c0KG7bK29oi0N3LWuGsNdYIFhQSMW4PthYld6bEmkjMCEOdTNh/IbuNWAEB0ficaqHQp1KJNQEGzcmYezYCNx8ayscqJIIg4GA/RubIVDLh7Q8QKIyB0GUXCjU9AYT4tjNdxQipHoofhEcyV+XVpNwWIQZ78Zg8sMhqig4srcZmo4VD2kQdluLmQIGnHgOcnYANsSxWZZSiKCXACc3DaHuo4zRt3BYgJULwuCt4vd7eYHnvRc6/L0ukTaCY+LQiOw+FIbmGeDA8h2jceJYwVGM4DZlDQNOqIPieD+cwDFxaLQ7g/Eg/xuQaj7KTVLc10ApAWrNXJhwRhxRZJrv6MvA5hI08e7/YAqYFxJihRtwckQcGurTWZg+aKGBHgQDN+3/oAUWdfLcazqFI+LgRrqvSKR5Q8DoUIFlvwsW1OcBx4MU7r7PPnFQIu0qK+gvV0iQuv7837UyA0oJdPBLCbCAbeJgNpdrjL0PvZ1JTs67HTC36Fb+wTslwOIFZps4pI7kGCrM1ses2EDj/Hh+H7wPfY04vCAkmdwL28Th/QbtzdknrJHk3JyR3MA+skLj3BuhlZ9EIRk6xiQlYIs4JCziRhxpZijXt04+Iaa4jnLEaF2icYf6cNECKxF4SaTRZU40bGeSVLVFHIwQ8dLeyF+OOqb0AUgTtznlI0hSvB8S9dvUZ4oTIkeJNEXqyqVrJTivPLdBnO5SCB7ASF39NjKhXb/JeXFBhIR7L5MbpQcsRqXr1dA3VhypuT2faJpyrZA4DIhpnTiiwG01wEpbhTgcx0TkC+TScqqswL874dpF1yrp2as+XZTAlyWL/YcaWLWRdO/uIQ4DWCYOSaQ5uB54wRINpT3EifJr3J0vkE4pzidBjDWC8rXi5gHkGSSI65ZcMANKEwJVyrWiPQ4D/H8n27zKFmLHsQAAAABJRU5ErkJggg==[/img][/td][td][justify]Nebenstehend ist die Situation dargestellt, in der die Kraft über das betrachtete Wegstück hinweg wohl noch konstant ist, aber nicht mehr vollständig in Richtung des Weges wirkt. Wir können jedoch den Kraftvektor zerlegen und somit den Anteil [math]\vec{F}_{\parallel}[/math] (hier mit [math]\textsf{F}_\textsf{P}[/math] markiert) bestimmen, der parallel zum Wegstück [math]\Delta\vec{s}[/math] (im Bild mit s beschriftet) wirkt. Damit haben wir erreicht, dass der Inhalt des Rechtecks die Arbeit beschreibt, die auf dem Stück [math]\Delta s[/math] verrichtet wird. Im rechtwinkligen Dreieck gilt [math]F_{\parallel}=F\cdot\cos\alpha[/math] und daher für die Arbeit [math]\Delta W[/math] (hier mit W gekennzeichnet): [math]\Delta W=F_{\parallel}\cdot\Delta s=\left|\vec{F}\right|\cdot\cos\alpha\cdot\left|\Delta\vec{s}\right|=\left|\vec{F}\right|\cdot\left|\Delta\vec{s}\right|\cdot\cos\alpha[/math]. Der letzte Term entspricht genau der Definition des Skalarproduktes aus den Vektoren [math]\vec{F}[/math] und [math]\Delta\vec{s}[/math]. Wir können auch bequem[/justify][center][math]\fbox{\Delta W=\vec F\cdot\Delta\vec s}[/math][/center][justify]schreiben. Damit wären wir an unserem Ziel, das Skalarprodukt in der Physik zu verwenden, angekommen. Verwenden wir für Kraft und Ort Koordinaten, können wir nun auch die einfache Berechnung [math]\Delta W=F_x\cdot\Delta s_x+F_y\cdot\Delta s_y+F_z\cdot\Delta s_z[/math] verwenden.[/justify][/td][/tr][/table][br][justify]Die Verallgemeinerung der Definition:[br][br]Wir haben zwar bereits die Arbeit als ein Skalarprodukt dargestellt, es lohnt sich aber, deren Berechnung nun für beliebige Wege oder auch ortsabhinge Kräfte zu definieren.[br]Gegeben seien nun also eine ortsabhängige Kraft [math]\vec{F}\left(x,y)\right)=\binom{F_x\left(x,y)\right)}{F_y\left(x,y)\right)}[/math] und ein Verschiebungsweg [math]\vec{s}(t)=\binom{s_x(t)}{s_y(t)}[/math]. Der Parameter [math]t[/math] muss hier nicht unbedingt eine Zeit kennzeichnen. Daher verwenden wir im Folgenden auch nicht die Variable [math]\vec{v}[/math] für die Ableitung, wohl aber die Kennzeichnung durch den Punkt.[br]Zunächst verschieben wir die Punktmasse um den Betrag [math]\Delta s[/math]. Im Applet sehen wir, dass die vorigen Abschnitt beschriebene Berechnung nur annähernd den Zuwachs [math]\Delta W[/math] liefern wird. Für sehr kleine Intervalle [math]\Delta t[/math] gilt aber [math]\Delta\vec s=\frac{\Delta\vec s}{\Delta t}\cdot\Delta t\approx\dot\vec s\cdot\Delta t[/math]. Im [color=#0000ff][b]Applet[/b][/color] können Sie den Übergang durch Anklicken des Kontrollkästchens [math]\Delta\vec s=\dot\vec s\Delta t[/math] veranschaulichen. Setzen wir nun diesen Zusammenhang in die Gleichung aus dem letzten Abschnitt ein, erhalten wir für den Zuwachs [math]\Delta W[/math] die Beziehung [math]\Delta W=\left(\vec F\cdot \dot\vec s\right)\Delta t[/math]. Die Summe aller Zuwächse vom Beginn des gewählten Weges an ergibt dann die insgesamt verrichtete Arbeit. Nun führen wir noch einen letzten Grenzübergang ein, indem wir [math]\Delta t[/math] durch [math]\mathrm{d}t[/math] und die Summe durch das Integral ersetzen. Wir erhalten somit [math] W=\int\limits_{t_{min}}^{t_{max}}\left(\vec F\cdot \dot\vec s\right)\mathrm{d}t[/math]. Für [math]\dot\vec s\mathrm{d}t[/math] schreiben wir [math]\mathrm{d}\vec{s}[/math] und erhalten[/justify][center][math]\fbox{W=\int_s\vec F\mathrm{d}\vec s}[/math][/center][justify] als allgemeine Definition der mechanischen Arbeit.[/justify][br]

Totales Differential - Fehlerrechnung

Einleitung
[justify]In diesem Abschnitt werden wir uns anhand der Tangentialebene einerseits dem Begriff des Gradienten nähern und andererseits ein Verfahren für die Fehlerrechnung kennenlernen.[br]Im Applet wird ein Skalarfeld [math]z=f(x,y)[/math] dargestellt und untersucht. Dabei kann man sich [math]x[/math] und [math]y[/math] als zwei Messgrößen vorstellen, die mit den Fehlern [math]\Delta x[/math] und [math]\Delta y[/math] behaftet sind. Die Größe z wird berechnet. Wir suchen die Grenzen [math]z\pm\Delta z[/math], in denen [math]z[/math] gültig ist. Durch Ziehen der Schieberegler wählen Sie die Ausgangsgrößen x und y. Die Fehlergrenzen geben Sie über die Eingabefelder ein. Auf die angezeigten Ergebnisse gehe ich in den theoretischen Überlegungen ein.[br][/justify]
Theoretische Überlegungen
[justify]Mit dem Beispiel haben wir eine Funktion in Abhängigkeit von zwei Variablen vorliegen. Allgemein kann man sich auch drei Unabhängige vorstellen wie z.B. bei der Temperaturverteilung in einem Zimmer. Gleichungen, die aus noch mehr als drei Messgrößen die Bestimmungsgröße berechnen lassen, sind auch möglich. Wir werden sehen, dass eine Übertragung auf mehr als zwei Variable leicht möglich ist. Die hier vorgenommene Einschränkung dient lediglich der Möglichkeit, die Betrachtungen grafisch darstellen zu können.[br][br][br][color=#0000ff]Das totale Differential:[/color][br][br]Wählen Sie zunächst die [color=#0000ff][b]Darstellung der Tangentialebene[/b][/color] ab. Eingezeichnet bleiben zwei Tangenten an den Graphen der Funktion im Punkt [math]A(x_0|y_0|f(x_0,y_0)[/math]. Deren Steigung interessiert uns. Dazu stellen wir uns vor, dass wir den Graphen bei [math]y_0[/math] mit einer zur x-z-Ebene parallelen Ebene schneiden. Wir erhalten einen Graphen, dessen Steigung bei [math]x_0[/math] wir dadurch erhalten, dass wir [math]f[/math] lediglich nach [math]x[/math] ableiten. Solch eine Ableitung nach nur einer der vorkommenden Variablen heißt [i]partiell[/i]. Man schreibt für die partielle Ableitung nach [math]x[/math] [math]f_x(x,y)[/math] oder [math]\frac{\partial z}{\partial x}[/math] (sprich: Del z nach del x). Damit hat die erste Tangente die Gleichung [math]z=f_x(x_0,y_0)\cdot\left(x-x_0\right)+f(x_0,y_0)[/math]. Ganz entsprechend verfahren wir für die zweite Tangente und erhalten [math]z=f_y(x_0,y_0)\cdot\left(y-y_0\right)+f(x_0,y_0)[/math]. Die beiden Tangenten schneiden sich im Punkt [math]A[/math]. Sie spannen damit die Tangentialebene [math]E_T:z=f_x(x_0,y_0)\cdot\left(x-x_0\right)+f_y(x_0,y_0)\cdot\left(y-y_0\right)+f(x_0,y_0)[/math] auf. Setzen wir [math]\Delta x:=x-x_0[/math], [math]\Delta y=y-y_0[/math] und [math]\Delta z:=z-f(x_0,y_0)[/math], so können wir auch unter Verwendung der Quotientenschreibweise und für alle x und y verallgemeinert [math]\Delta z=\frac{\partial z}{\partial x}\Delta x+\frac{\partial z}{\partial y}\Delta y[/math] schreiben. Wenn nun [math]\Delta x[/math] und [math]\Delta y[/math] genügend klein sind, so dürfen wir sie differentiell schreiben und erhalten den Ausdruck[/justify][center][math]\fbox{\mathrm{d}f=\frac{\partial f}{\partial x}\mathrm{d}x+\frac{\partial f}{\partial y}\mathrm{d}y}[/math].[/center][justify]Diese Gleichung heißt totales Differential. Auf der linken Seite im Applet ist auch das konkrete totale Differential angegeben. Auf weitere unabhängige Variable [math]x_i;i=1\ldots n[/math] erweitert, gilt [/justify][center][math]\fbox{\mathrm{d}f=\sum\limits_{i=1}^n\frac{\partial f}{\partial x_i}\mathrm{d}x_i}[/math].[/center][justify]Eine weitere Vereinfachung nimmt man vor, indem man in den Faktoren [math]\frac{\partial f}{\partial x_i}[/math] den Funktionsbezeichner weglässt und den Rest als eine Art Vektor der Form [math]\nabla=\left(\begin{matrix}\frac{\partial}{\partial x_1}\\\vdots\\\frac{\partial}{\partial x_n}\end{matrix}\right)[/math] schreibt. Das auf die Spitze gestellte Dreieck heißt Nabla und wird als Symbol für die Vektorschreibweise verwendet. Die Schreibweise symbolisiert einen Operator, dessen Verwendung wir hier noch besprechen werden. Zunächst wenden wir uns jedoch der Nutzung der Tangentialebene für die Fehlerrechnung zu.[br][br][br][color=#0000ff]Ein Verfahren für die Fehlerrechnung:[/color][br][br]In der Nähe des Berührpunktes weichen in unserem Beispiel die z-Werte der Ebene nur wenig von denen der Funktion ab. Nun kann man sich die Bestimmungsgleichung einer Größe als ein Skalarfeld [math]f(x_1,...,x_n)[/math] der Messgrößen [math]x_i[/math] vorstellen. Jede der Messgrößen sei mit einem Fehler [math]\Delta x_i[/math] behaftet. Dann wird auch die daraus berechnete Größe einen Fehler [math]\Delta y[/math] aufweisen. Er wird dann am realistischsten sein, wenn die Summanden am größten sind. Wir verwenden daher anstelle der partiellen Ableitungen deren Beträge. Somit erhalten wir für den Fehler die Gleichung[/justify][center][math]\fbox{\Delta y=\sum\limits_{i=1}^n\left|\frac{\partial y}{\partial x_i}\right|\Delta x_i}[/math].[/center][justify]Wenden wir die Gleichung in einem Beispiel an: Ein Schwerependel sei [math]l=(2,00\pm0,02)m[/math] lang. Die Schwingungsdauer wurde mit [math]T=(2,84\pm0,01)s[/math] gemessen. Aus den beiden Werten soll die Fallbeschleunigung [math]g=\frac{4\pi^2l}{T^2}[/math] berechnet werden. Man berechnet zunächst den Wert [math]g\approx9,789\frac{m}{s^2}[/math]. Die Beträge der beiden partiellen Ableitungen sind [math]\left|\frac{\partial g}{\partial l}\right|=\frac{4\pi^2}{T^2}[/math] und [math]\left|\frac{\partial g}{\partial T}\right|=\frac{8\pi^2l}{T^3}[/math]. Der Fehler für die Fallbeschleunigung ist damit [math]\Delta g=\frac{4\pi^2}{T^2}\Delta l+\frac{8\pi^2l}{T^3}\Delta T\approx 4,8947\frac{1}{s^2}\cdot 0,02m+6,8939\frac{m}{s^4}\cdot 0,01s\approx 0,1668\frac{m}{s^2}[/math]. Wir haben somit die Fallbeschleunigung zu [math]g=\left(9,79\pm0,17\right)\frac{m}{s^2}[/math] bestimmt. Der zu erwartende Wert von [math]9,81\frac{m}{s^2}[/math] liegt auch in diesen Grenzen, was für eine gelungene Messung spricht.[br]Neben diesem Beispiel lassen sich aus der Fehlergleichung Regeln ableiten, die die Durchführung der Fehlerrechnung vereinfachen. Wir werden mit der Addition, der Multiplikation und der Potenz drei typische Rechenoperationen betrachten.[br]Die [b]Addition[/b]: Sei [math]y=a_1\cdot x_1+a_2\cdot x_2[/math] eine Linearkombination der Messgrößen [math]x_1[/math] und [math]x_2[/math]. Dann sind die Ableitungen [math]\frac{\partial y}{\partial x_1}=a_1[/math] und [math]\frac{\partial y}{\partial x_2}=a_2[/math]. Damit gilt für die Berechnung des Fehlers[/justify][center][math]\fbox{y=a_1x_1+a_2x_2\Rightarrow\Delta y=\left|a_1\right|\Delta x_1+\left|a_2\right|\Delta x_2}[/math].[/center][justify]Also ist auch der Fehler der Bestimmungsgröße eine Linearkombination der Messfehler. Das Ergebnis sagt auch aus, dass sich die Fehler auch bei einer Differenz addieren.[br]Die [b]Multiplikation[/b]: Sei nun [math]y=a\cdot x_1\cdot x_2[/math]. Die Ableitungen lauten [math]\frac{\partial y}{\partial x_1}=a\cdot x_2[/math] und [math]\frac{\partial y}{\partial x_2}=a\cdot x_1[/math]. Die Gleichung [math]\Delta y=\left|ax_2\right|\Delta x_1+\left|ax_1\right|\Delta x_2[/math] dividieren wir auf beiden Seiten durch y. Auf der linken Seite erhalten wir den Ausdruck [math]\frac{\Delta y}{y}[/math]. Dieser Quotient heißt relativer Fehler. Er tritt hier nicht nur auf, weil wir eine brauchbare Rechenregel erzeugen wollen. Er kann auch zur Beurteilung der Messqualität herangezogen werden. Je kleiner der relative Fehler ist, umso genauer waren die Messungen. Auf der rechten Seite der Gleichung können in jedem Summanden alle bis auf einen Faktor gekürzt werden. Wir erhalten die Regel [/justify][center][math]\fbox{y=ax_1x_2\Rightarrow\frac{\Delta y}{y}=\left|\frac{\Delta x_1}{x_1}\right|+\left|\frac{\Delta x_2}{x_2}\right|}[/math].[/center][justify]Also ist der relative Fehler bei der Multiplikation gleich der Summe der relativen Fehler der Messgrößen.[br]Die [b]Potenz[/b]: Hier hat die Bestimmungsgleichung die Form [math]y=x^a[/math] und die Ableitung ist [math]\frac{dy}{dx}=a\cdot x^{a-1}[/math]. Auch hier bilden wir den relativen Fehler. Nach dem Kürzen auf der rechten Seite erhalten wir[/justify][center][math]\fbox{y=x^a\Rightarrow\frac{\Delta y}{y}=\left|a\cdot\frac{\Delta x_1}{x_1}\right|}[/math].[/center][justify]Damit ist auch bei einem Quotienten der relative Fehler der gesuchten Größe die Summe der relativen Fehler. Wenden wir die Regeln nun auf das Beispiel an: Die Gleichung für die Fallbeschleunigung ist bis auf den Faktor [math]4\pi^2[/math] der Quotient aus der Pendellänge und dem Quadrat der Schwingungsdauer. Nach den Regeln ist der relative Fehler [math]\frac{\Delta g}{g}=\frac{\Delta l}{l}+2\frac{\Delta T}{T}=\frac{0,02}{2}+2\cdot\frac{0,01}{2,84}\approx1,704\%[/math]. Multiplizieren wir diesen Wert mit der zuvor berechneten Fallbeschleunigung, so erhalten wir den Fehler [math]\Delta g=9,789\frac{m}{s^2}\cdot0,01704\approx0,1668[/math]. Das ist das gleiche Ergebnis wie oben. Das sollte auch so sein. Wir haben hier mit den Regeln sogar einen kürzeren Weg gefunden.[/justify][justify][br][br][color=#0000ff]Der Gradient des Skalarfeldes:[/color][br][br]Kehren wir zur Tangentialfläche zurück. Deren Gleichung [math]\Delta z=\frac{\partial z}{\partial x}\Delta x+\frac{\partial z}{\partial y}\Delta y[/math] formen wir etwas um zu [math]\frac{\partial z}{\partial x}\left(x-x_0\right)+\frac{\partial z}{\partial y}\left(y-y_0\right)+(-1)\cdot\left(z-z_0\right)=0[/math] oder [math]\left(\begin{matrix}\frac{\partial z}{\partial x}\\\frac{\partial z}{\partial x}\\-1\end{matrix}\right)\cdot\left(\vec x-\vec x_0\right)=0[/math]. Den Normalenvektor können wir in die x-y-Ebene projizieren. Diese Projektion zeigt orthogonal zur Schnittgeraden der Tangentialebene mit der x-y-Ebene. Sie zeigt damit in die Richtung der stärksten Steigung des Graphen am Berührpunkt. Der Vektor in der x-y-Ebene [math]\mathrm{grad}\: f=\binom{\frac{\partial z}{\partial x}}{\frac{\partial z}{\partial y}}[/math] heißt Gradient des Skalarfeldes [math]f[/math]. Unter Verwendung des Nabla-Operators kann auch gültig für mehr als zwei Dimensionen[/justify][center][math]\fbox{\mathrm{grad}\: f=\nabla f}[/math][/center][justify]geschrieben werden. Wir sehen, dass der Gradient eines Skalarfeldes ein Vektorfeld ist.[/justify]
Information